Opis
Opis produktu
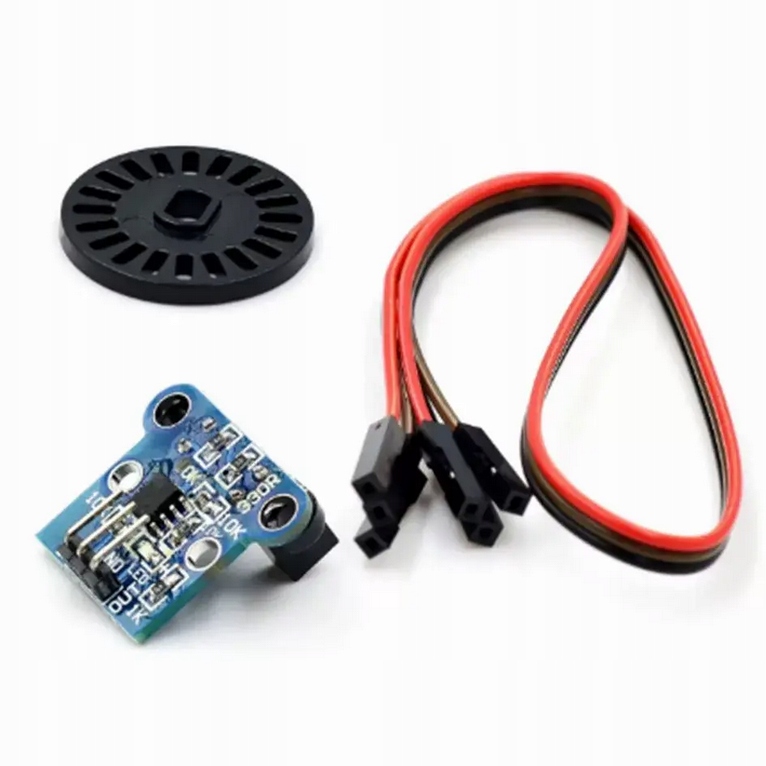
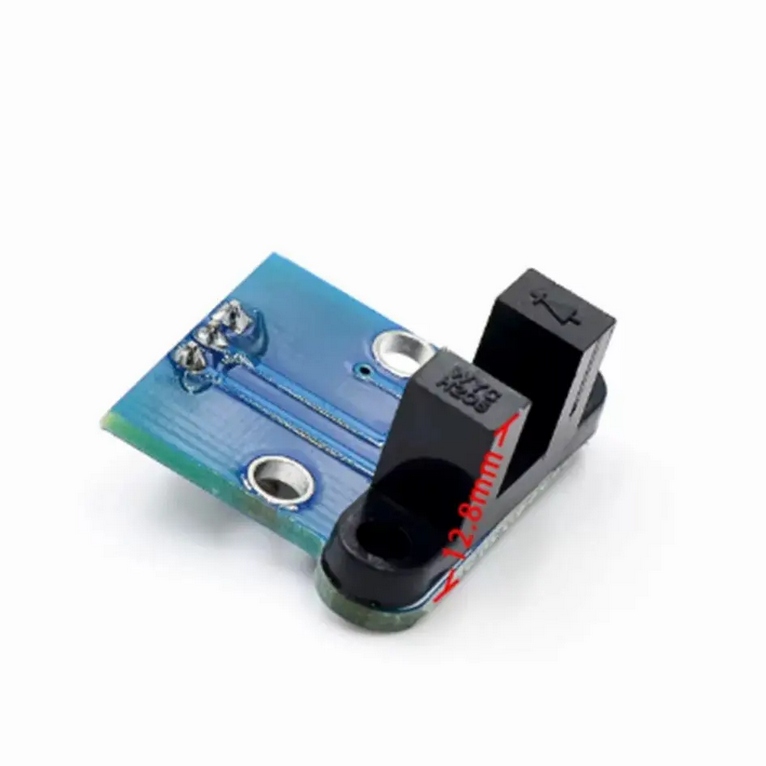
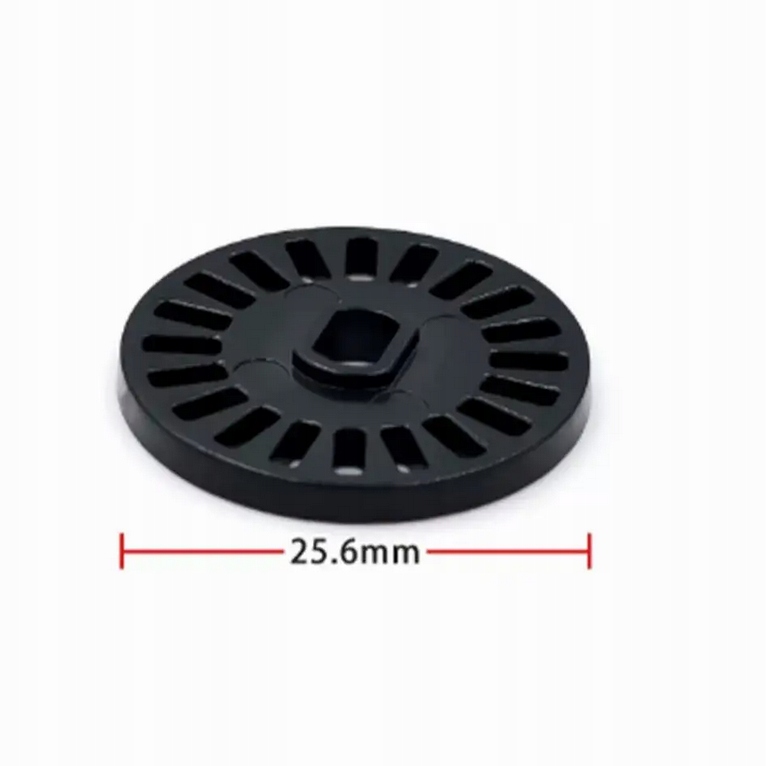
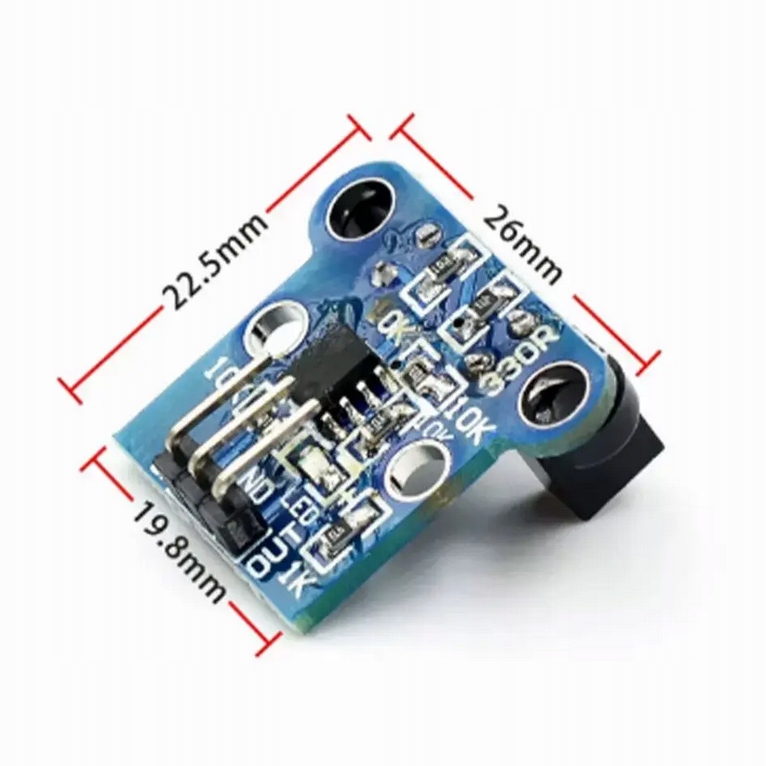
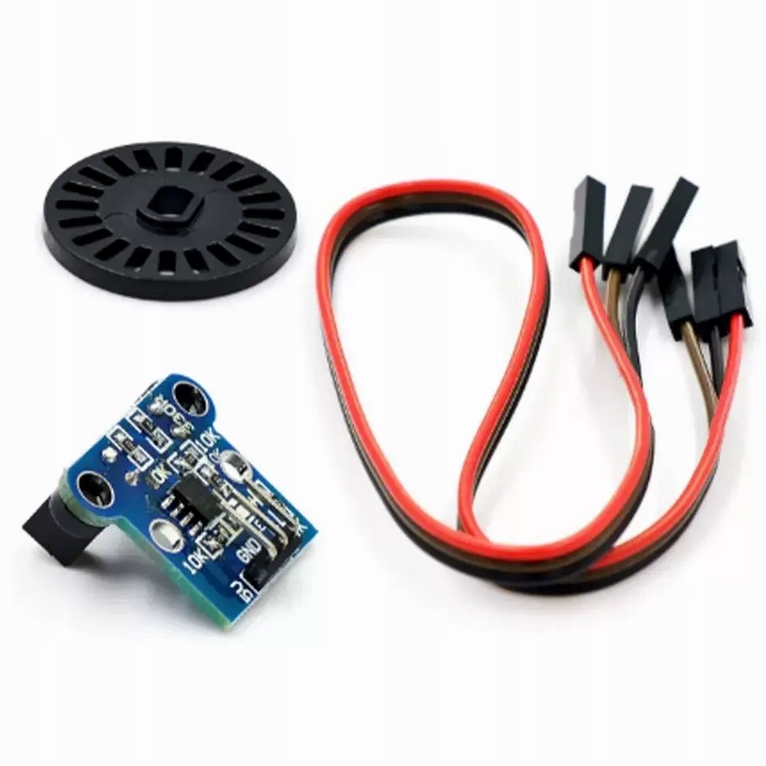
Moduł enkodera optycznego z tarczą kodową generuje cyfrowe impulsy podczas obrotu, które można wykorzystać do pomiaru prędkości obrotowej i śledzenia zmian położenia wału. Ma interfejs 3-pinowy VCC, GND, OUT, a średnica tarczy wynosi 25,6 mm.
Cechy produktu
- czujnik optyczny
- cyfrowe wyjście impulsowe
- interfejs 3-pinowy: VCC, GND, OUT
- napięcie zasilania 3,3–5 V
- tarcza kodowa o średnicy 25,6 mm
- rozdzielczość zależna od liczby szczelin tarczy
Cechy szczegółowe
- Czujnik optyczny: wykrywa obrót tarczy kodowej i umożliwia uzyskanie impulsów pomiarowych.
- Cyfrowe wyjście impulsowe: pozwala zliczać impulsy w układzie sterującym i wyznaczać prędkość obrotową.
- Interfejs VCC, GND, OUT: udostępnia zasilanie i pojedynczy sygnał wyjściowy.
- Zasilanie 3,3–5 V: umożliwia pracę w układach zasilanych napięciem z tego zakresu.
- Tarcza o średnicy 25,6 mm: stanowi element kodowy współpracujący z czujnikiem.
- Rozdzielczość zależna od liczby szczelin: liczba impulsów przypadających na obrót zależy od zastosowanej tarczy; dokładnej liczby szczelin nie podano.
Zastosowanie
- pomiar prędkości obrotowej silników w projektach robotycznych
- monitorowanie zmian położenia wału w układach automatyki
- budowa i testowanie projektów pomiaru ruchu obrotowego
- analiza obrotów mechanizmów z użyciem mikrokontrolera
Specyfikacja techniczna
- typ: moduł enkodera optycznego z tarczą kodową
- napięcie zasilania: 3,3–5 V
- wyjście: cyfrowy sygnał impulsowy
- interfejs: 3-pinowy, VCC, GND, OUT
- średnica tarczy kodowej: 25,6 mm
- rozdzielczość: zależna od liczby szczelin tarczy; liczby szczelin nie podano
Zasilanie
Moduł wymaga zasilania napięciem 3,3–5 V. Zasilanie należy podłączyć do pinów VCC i GND zgodnie z oznaczeniami. Źródło nie podaje poboru prądu ani poziomu napięcia sygnału na wyjściu OUT.
Instrukcja
- Sprawdź oznaczenia pinów na module przed podłączeniem zasilania.
- Podłącz VCC do zasilania o napięciu 3,3–5 V, a GND do masy układu.
- Podłącz OUT do wejścia cyfrowego mikrokontrolera. Przed połączeniem upewnij się, że poziom napięcia sygnału wyjściowego jest bezpieczny dla tego wejścia; jego wartość nie została podana.
- Zamocuj tarczę w układzie mechanicznym tak, aby mogła współpracować z czujnikiem optycznym. Szczegóły montażu i ustawienia nie zostały określone w materiale źródłowym.
- W programie zliczaj impulsy pojawiające się na wejściu OUT. Do obliczenia prędkości potrzebna jest znajomość liczby szczelin lub liczby impulsów przypadających na obrót, której nie podano.
Nie podano szczegółowej konfiguracji programowej ani potwierdzonego wariantu podłączenia do konkretnej płytki, dlatego nie zamieszczono przykładowego kodu.
Podłączenie
| Pin modułu | Połączenie |
|—|—|
| VCC | Zasilanie 3,3–5 V |
| GND | Masa układu |
| OUT | Cyfrowe wejście układu pomiarowego; sprawdź zgodność poziomu sygnału z wejściem |
Kompatybilność
- Arduino
- ESP32
- inne mikrokontrolery, jeśli ich wejście cyfrowe jest zgodne z poziomem sygnału wyjściowego modułu
Informacje bezpieczeństwa
- Przed podłączeniem sprawdź oznaczenia pinów i polaryzację zasilania.
- Zasilaj moduł wyłącznie napięciem z podanego zakresu 3,3–5 V.
- Przed połączeniem wyjścia OUT z mikrokontrolerem zweryfikuj zgodność poziomu sygnału z dopuszczalnym napięciem wejściowym używanej płytki.
- Podłączaj i odłączaj moduł przy wyłączonym zasilaniu.
- Używaj modułu w suchym środowisku i chroń go przed wilgocią, kurzem, uderzeniami oraz zanieczyszczeniem elementów optycznych.
- Podczas prób z obracającymi się elementami zabezpiecz tarczę i wał przed przypadkowym kontaktem; nie dotykaj ruchomych części.
Ostrzeżenia
- Nie podłączaj zasilania spoza zakresu 3,3–5 V.
- Nie odwracaj polaryzacji zasilania.
- Nie zakładaj, że wyjście OUT ma poziom logiczny równy napięciu zasilania — jego parametry nie zostały podane. Sprawdź zgodność z wejściem mikrokontrolera przed połączeniem.
- Nie używaj modułu jako jedynego elementu zabezpieczającego ani do funkcji krytycznych dla bezpieczeństwa.
- Nie dotykaj tarczy ani wału podczas ruchu.
Przeznaczenie produktu
- edukacyjne i hobbystyczne projekty elektroniki oraz robotyki
- pomiar prędkości i obserwacja ruchu obrotowego w układach niskonapięciowych
- prototypowanie z mikrokontrolerami wyposażonymi w zgodne wejście cyfrowe
Zastosowania wykluczone
- zastosowania medyczne lub podtrzymujące życie
- systemy bezpieczeństwa, w których awaria pomiaru może spowodować zagrożenie
- bezpośrednie podłączanie do instalacji sieciowych lub obwodów wysokiego napięcia
- zastosowania przemysłowe wymagające potwierdzonej dokładności, odporności środowiskowej lub certyfikacji
Zawartość zestawu
- moduł enkodera optycznego z tarczą kodową; dodatkowych elementów zestawu nie podano
Najczęstsze pytania
Jakie napięcie zasilania jest wymagane?
Moduł jest przeznaczony do zasilania napięciem 3,3–5 V.
Jak podłączyć moduł?
Do dyspozycji są piny VCC, GND i OUT. OUT należy połączyć z wejściem cyfrowym, po uprzednim sprawdzeniu zgodności poziomu sygnału.
Czy można mierzyć prędkość obrotową?
Tak. Moduł generuje cyfrowy sygnał impulsowy, który można zliczać w celu pomiaru obrotów. Do przeliczenia impulsów na prędkość potrzebna jest liczba impulsów przypadających na obrót.
Jaka jest rozdzielczość enkodera?
Zależy od liczby szczelin w tarczy. Materiał źródłowy nie podaje ich liczby ani dokładnej rozdzielczości.
Czy moduł mierzy kierunek obrotu?
W źródle opisano pojedyncze wyjście impulsowe OUT. Nie podano funkcji pomiaru kierunku obrotu.
O produkcie
Moduł łączy czujnik optyczny z tarczą kodową, dzięki czemu obrót może być przekształcony w cyfrowy ciąg impulsów. Mikrokontroler może zliczać te impulsy, aby szacować prędkość obrotową i obserwować zmiany położenia wału. Sprawdzi się jako element stanowiska edukacyjnego, projektu robota lub prototypu układu pomiarowego. Dokładna liczba impulsów na obrót zależy od liczby szczelin tarczy, której materiał źródłowy nie określa.
Dlaczego warto
- cyfrowy sygnał impulsowy do pomiaru obrotów
- trzy opisane połączenia: VCC, GND i OUT
- zasilanie w zakresie 3,3–5 V
- tarcza kodowa o średnicy 25,6 mm
- możliwość wykorzystania z Arduino, ESP32 i innymi zgodnymi mikrokontrolerami
Opinie
Na razie nie ma opinii o produkcie.