Opis
Opis produktu
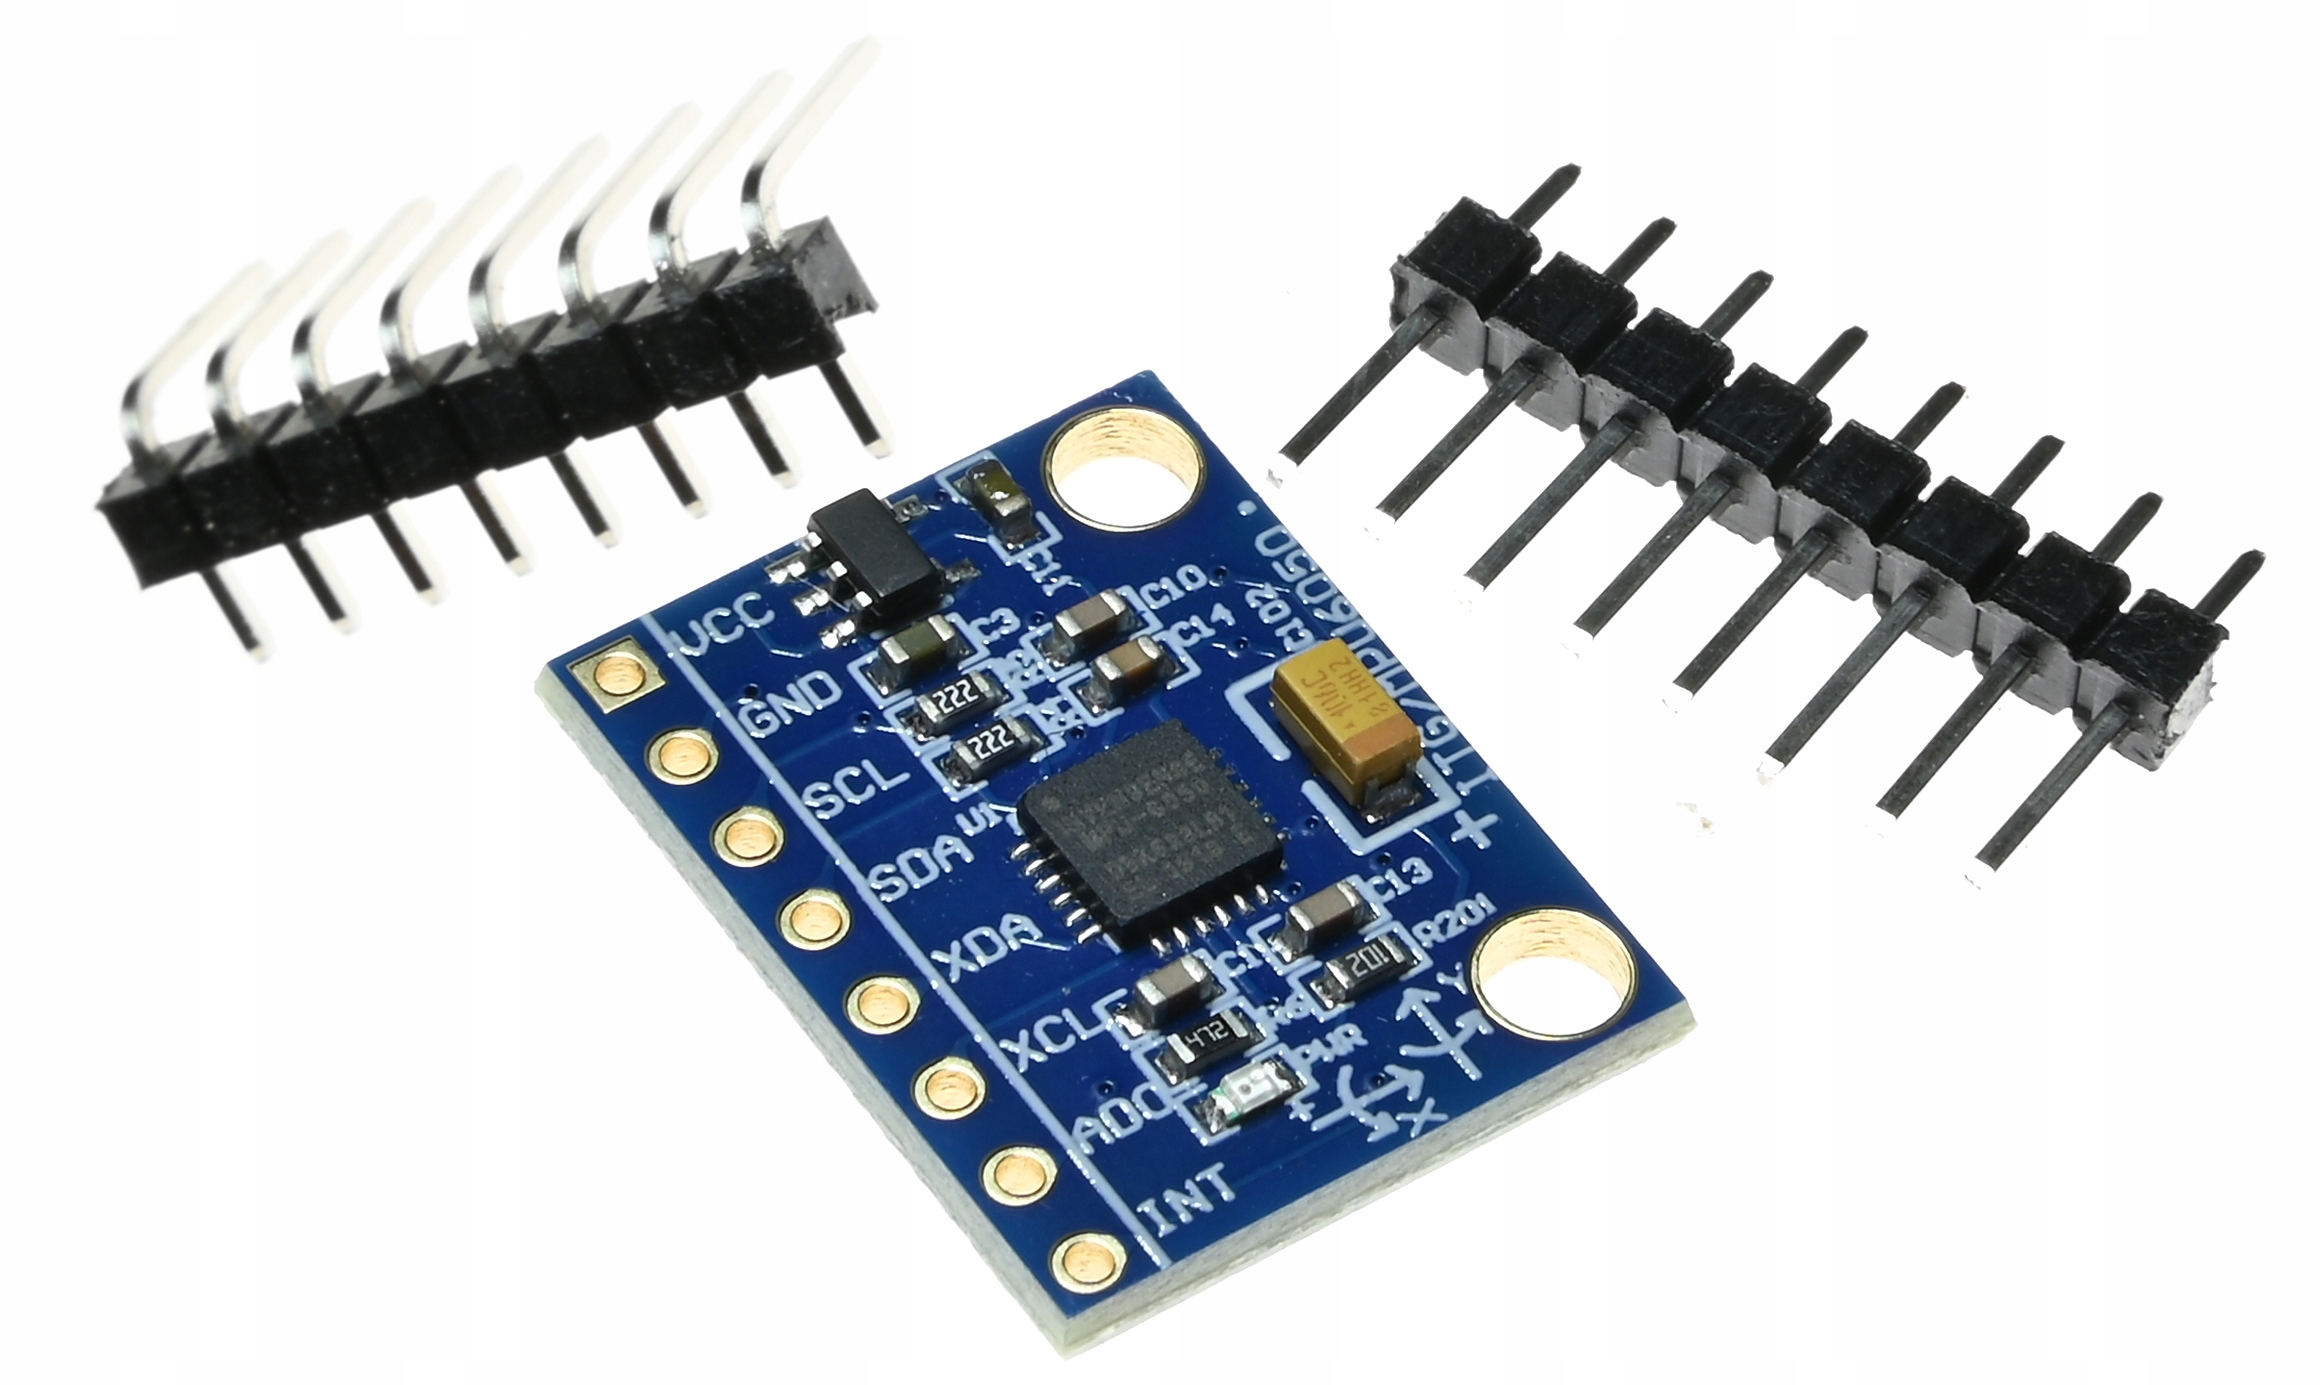
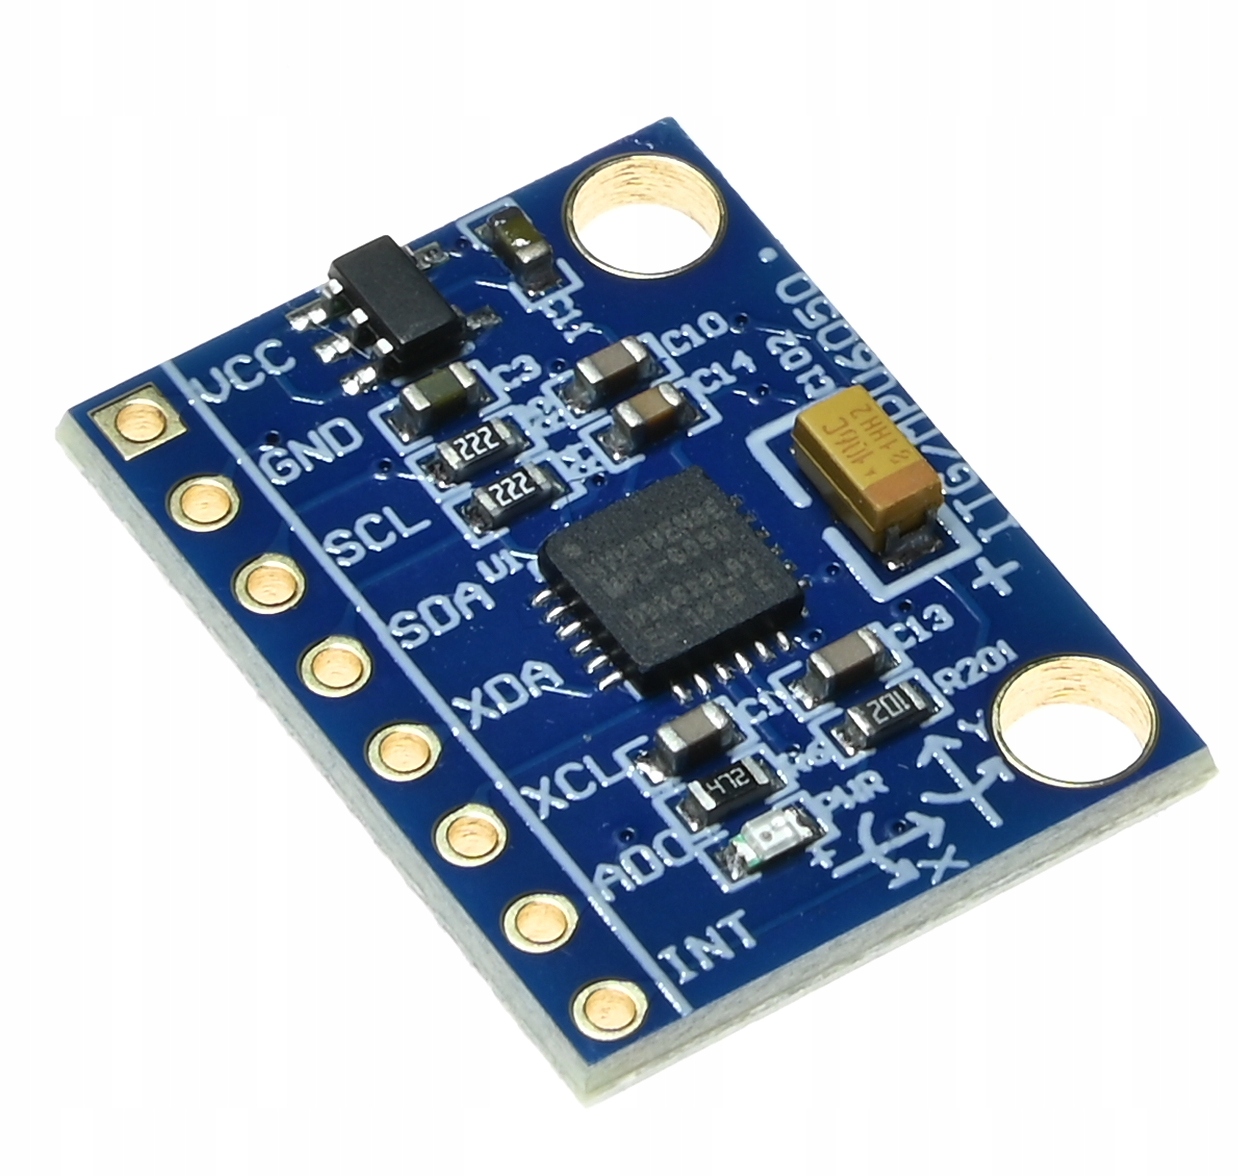
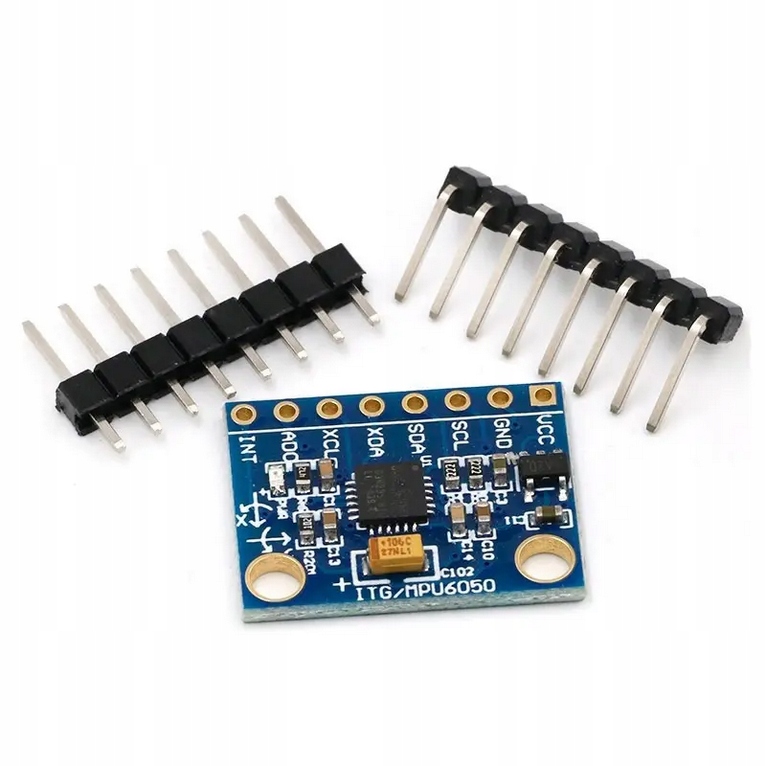
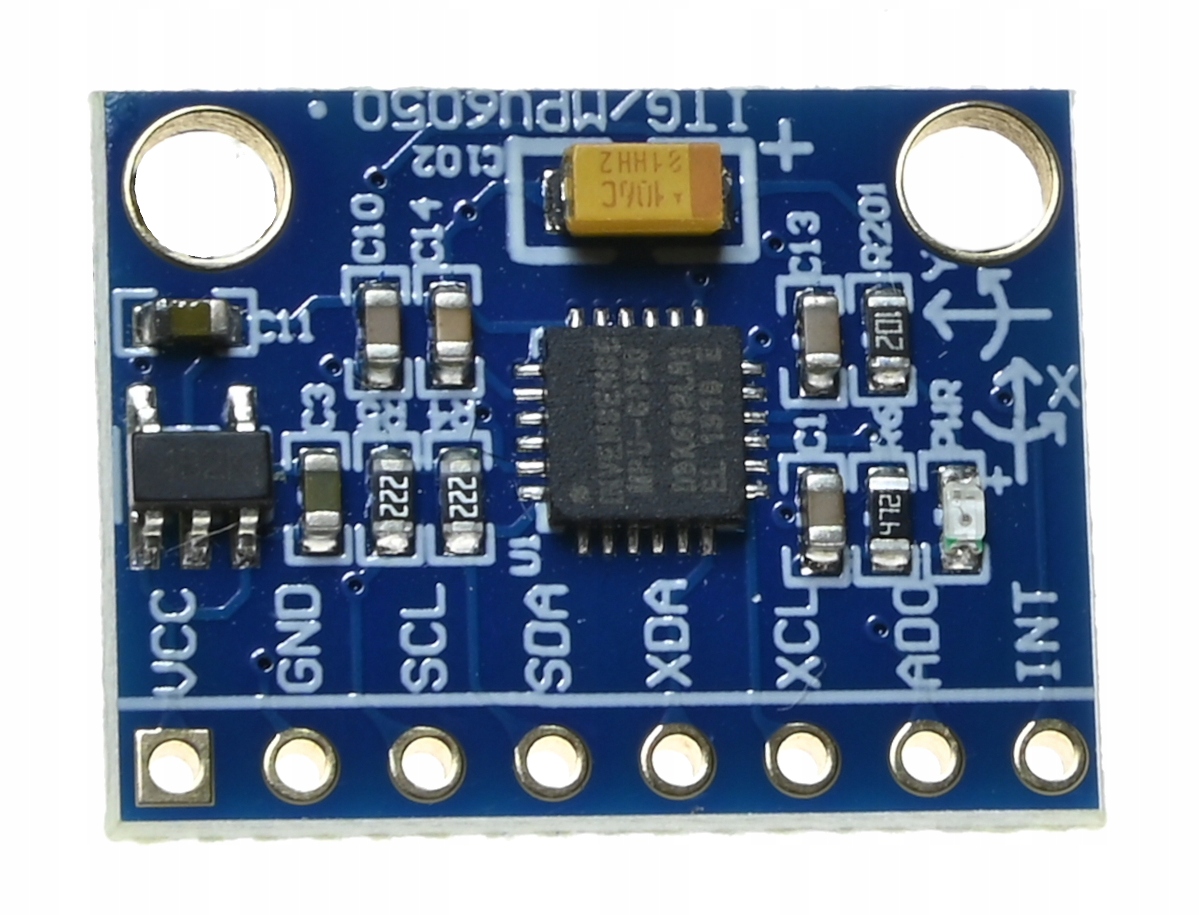
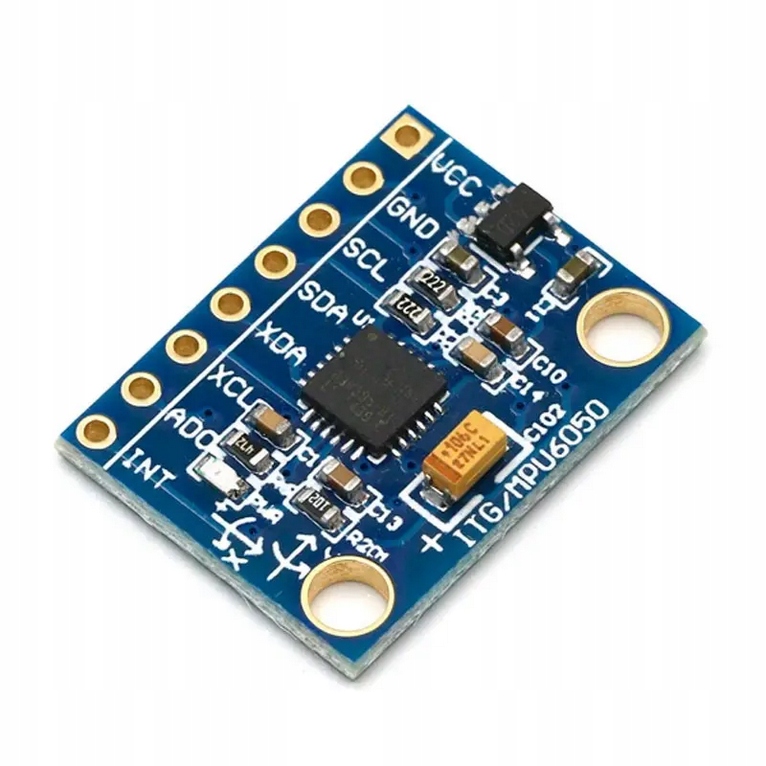
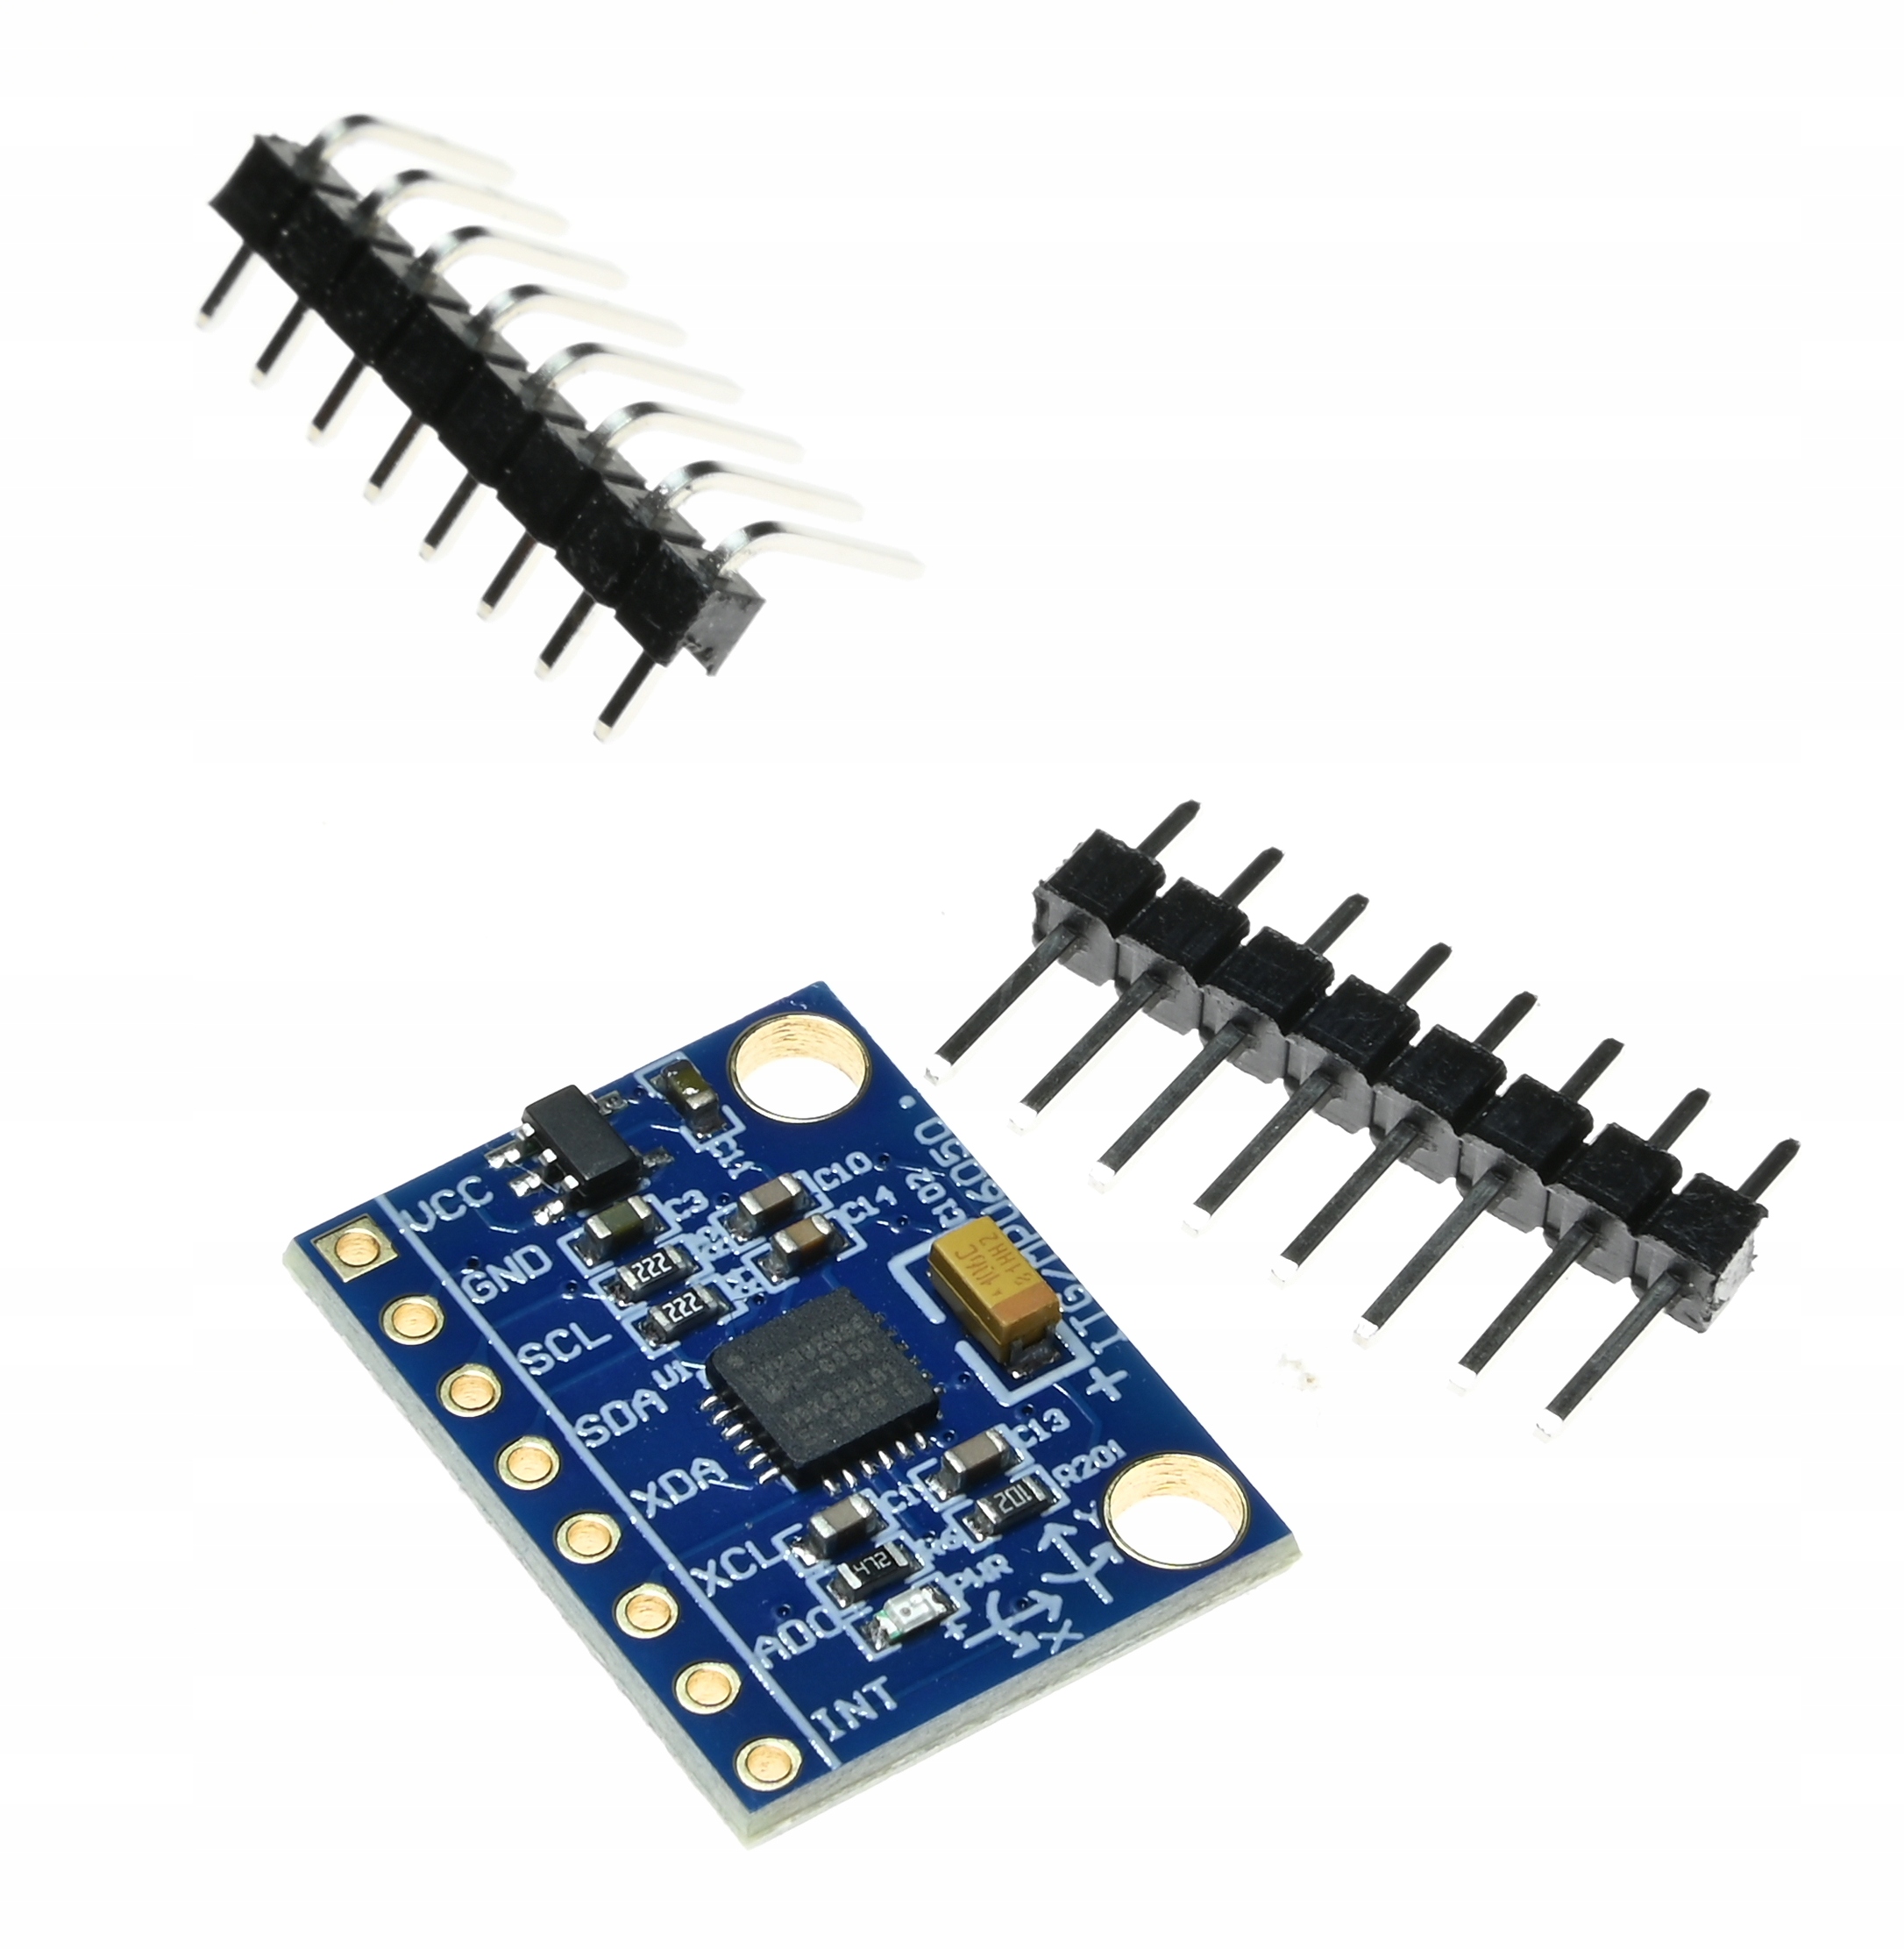
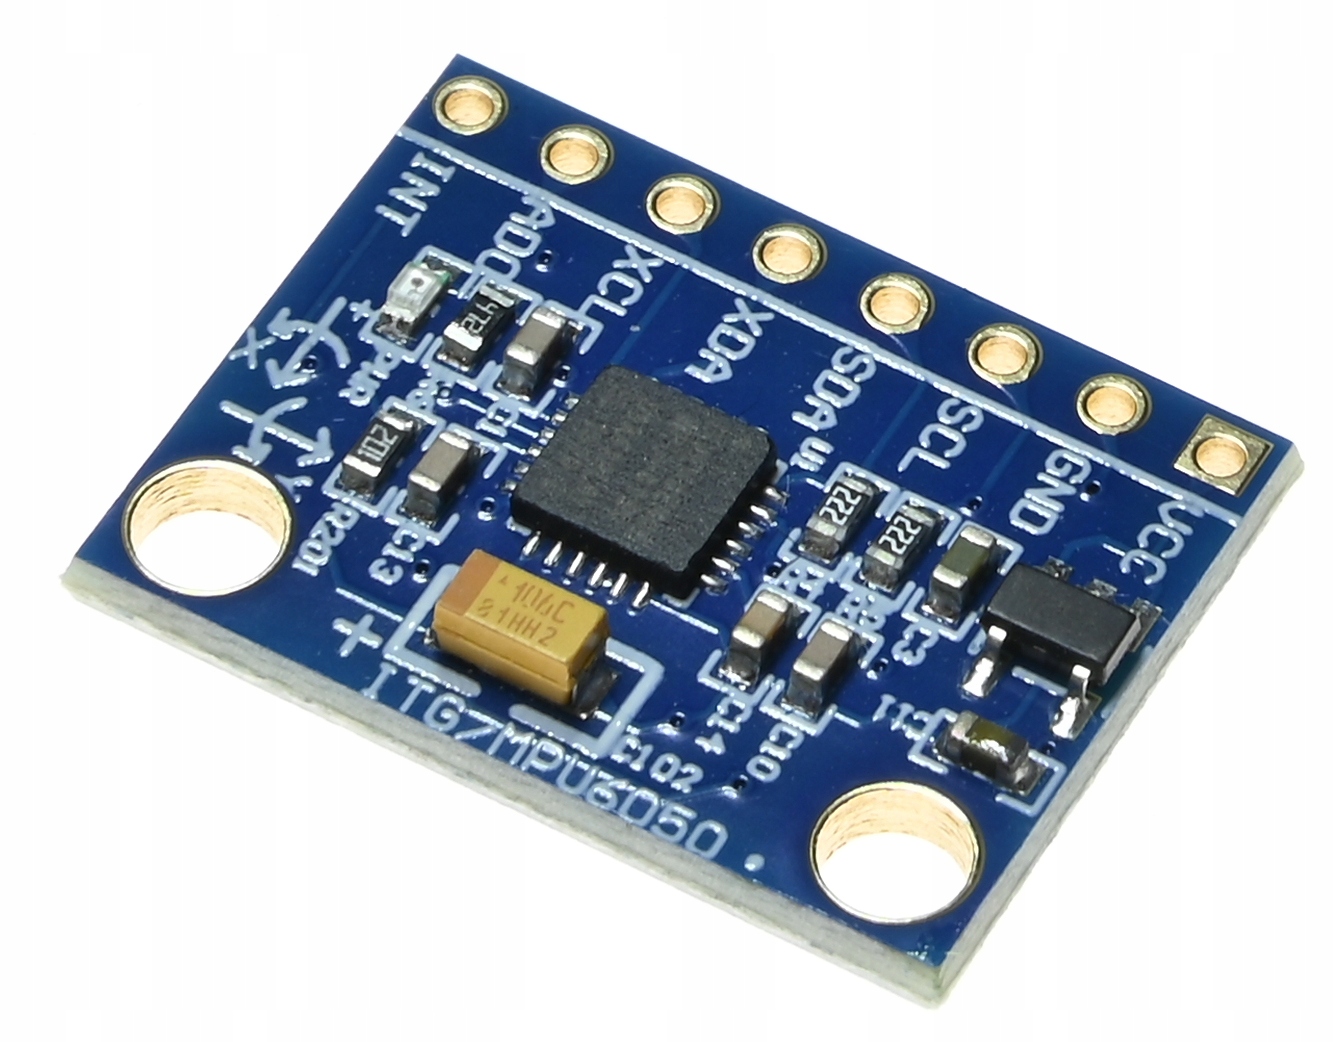
GY-521 to moduł z układem MPU-6050, łączącym trójosiowy akcelerometr i trójosiowy żyroskop. Przesyła dane przez I²C; pozwala mierzyć przyspieszenie i prędkość kątową w projektach z mikrokontrolerem.
Cechy produktu
- układ InvenSense MPU-6050
- pomiar 6DOF: 3 osie akcelerometru i 3 osie żyroskopu
- 16-bitowy przetwornik A/C, 6 kanałów
- interfejs I²C
- wybierane zakresy pomiarowe
Cechy szczegółowe
- pomiar 6DOF: umożliwia odczyt przyspieszenia i prędkości kątowej w trzech osiach
- 16-bitowy przetwornik A/C: przetwarza sygnały czujników na dane cyfrowe
- interfejs I²C: pozwala komunikować się z mikrokontrolerem za pomocą linii danych i zegara
- wybierane zakresy akcelerometru: ±2 g, ±4 g, ±8 g lub ±16 g
- wybierane zakresy żyroskopu: ±250, ±500, ±1000 lub ±2000°/s
- wbudowany czujnik temperatury: udostępnia pomiar temperatury układu; zakres pracy nie został podany w materiale
Zastosowanie
- pomiar ruchu i orientacji w projektach robotycznych
- odczyt przechyłu lub przyspieszeń w układach sterowania
- eksperymentalne układy sterowania dronami
- interfejsy sterowane gestami
- projekty edukacyjne i hobbystyczne z mikrokontrolerami
- rejestrowanie ruchu w prototypach urządzeń
Specyfikacja techniczna
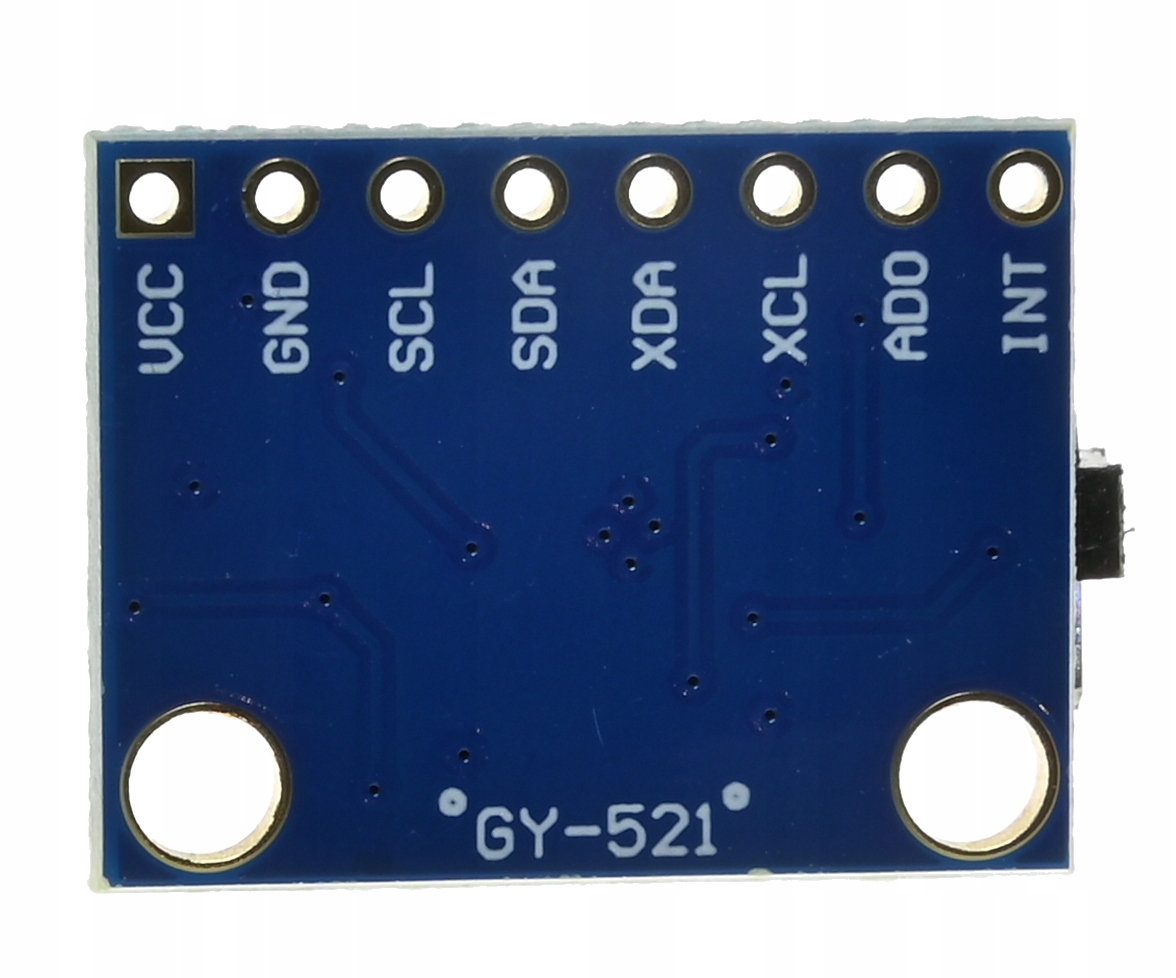
- moduł: GY-521
- układ: InvenSense MPU-6050
- liczba osi pomiarowych: 6 (akcelerometr 3-osiowy i żyroskop 3-osiowy)
- przetwornik A/C: 16-bitowy, 6 kanałów
- zakres akcelerometru: ±2 g, ±4 g, ±8 g, ±16 g
- zakres żyroskopu: ±250, ±500, ±1000, ±2000°/s
- interfejs komunikacyjny modułu: I²C
- maksymalna częstotliwość I²C podana w materiale: 400 kHz
- deklarowana częstotliwość SPI układu: do 20 MHz; dostępność SPI na module nie została potwierdzona
- zasilanie modułu deklarowane w opisie: 3,3–5 V DC
- napięcia VDD układu: 2,5 V ±5%, 3,0 V ±5% lub 3,3 V ±5%
- napięcie VDDIO układu: 1,8 V ±5%
- poziom interfejsu logicznego podany w specyfikacji: 1,8 V
- pobór prądu żyroskopu: 5 mA podczas pracy, 5 µA w trybie standby
- pobór prądu akcelerometru: 350 µA podczas pracy, 20 µA przy 10 Hz w trybie uśpienia
- obudowa układu: QFN 4 × 4 × 0,9 mm
- odporność układu na przeciążenie podana w materiale: do 10 000 g
Zasilanie
Opis modułu deklaruje zasilanie 3,3–5 V DC i wewnętrzną stabilizację. Jednocześnie specyfikacja samego MPU-6050 podaje VDD 2,5 V, 3,0 V lub 3,3 V oraz VDDIO 1,8 V, a poziom interfejsu logicznego określa jako 1,8 V. Przed podłączeniem do konkretnego mikrokontrolera należy zweryfikować, czy płytka GY-521 ma stabilizację i konwersję poziomów logicznych oraz jakie napięcia obsługuje. Nie zakładać, że wejście zasilania 5 V oznacza tolerancję linii I²C na 5 V.
Instrukcja
- Przed podłączeniem sprawdź napięcia zasilania i poziomy logiczne modułu względem używanej płytki. Materiał podaje sprzeczne informacje o napięciu zasilania modułu i poziomie logicznym układu, dlatego w razie braku pewności nie podłączaj linii bezpośrednio.
- Dla Arduino UNO połącz VCC z odpowiednim, zweryfikowanym napięciem, GND z GND, SCL z A5, a SDA z A4.
- Pozostaw XCL i XDA niepodłączone przy standardowej komunikacji I²C. AD0 podłącz do GND, aby ustawić adres 0x68; połączenie AD0 z VCC według materiału zmienia adres na 0x69. Pin INT jest opcjonalny.
- W Arduino IDE wybierz płytkę Arduino UNO i wgraj poniższy szkic. Program skanuje magistralę I²C i zgłasza wykryty adres; nie odczytuje ani nie kalibruje danych czujnika.
- Jeśli skaner nie wykryje modułu, sprawdź zasilanie, wspólną masę, połączenia SDA/SCL oraz stan pinu AD0.
#include <Wire.h>

// Prosty skaner magistrali I2C dla Arduino UNO.
// Szkic sprawdza, czy pod danym adresem odpowiada jakieś urządzenie.
// Nie inicjalizuje ani nie odczytuje pomiarów MPU-6050.

void setup() {
  // Uruchomienie interfejsu I2C Arduino UNO.
  // Na UNO linie SDA i SCL znajdują się odpowiednio na A4 i A5.
  Wire.begin();

  // Uruchomienie portu szeregowego do wyświetlenia wyników skanowania.
  Serial.begin(9600);
  while (!Serial) {
    // Oczekiwanie na port szeregowy, jeśli dana płytka tego wymaga.
  }

  Serial.println("Skanowanie magistrali I2C...");

  byte liczbaUrzadzen = 0;

  // Standardowy zakres adresów urządzeń I2C.
  for (byte adres = 1; adres < 127; adres++) {
    Wire.beginTransmission(adres);
    byte blad = Wire.endTransmission();

    // Kod 0 oznacza, że urządzenie odpowiedziało pod tym adresem.
    if (blad == 0) {
      Serial.print("Wykryto urządzenie pod adresem 0x");
      if (adres < 16) {
        Serial.print("0");
      }
      Serial.println(adres, HEX);
      liczbaUrzadzen++;
    }
  }

  if (liczbaUrzadzen == 0) {
    Serial.println("Nie wykryto urządzeń I2C.");
  } else {
    Serial.println("Skanowanie zakończone.");
  }
}

void loop() {
  // Skanowanie wykonuje się jednokrotnie po uruchomieniu płytki.
}
Podłączenie
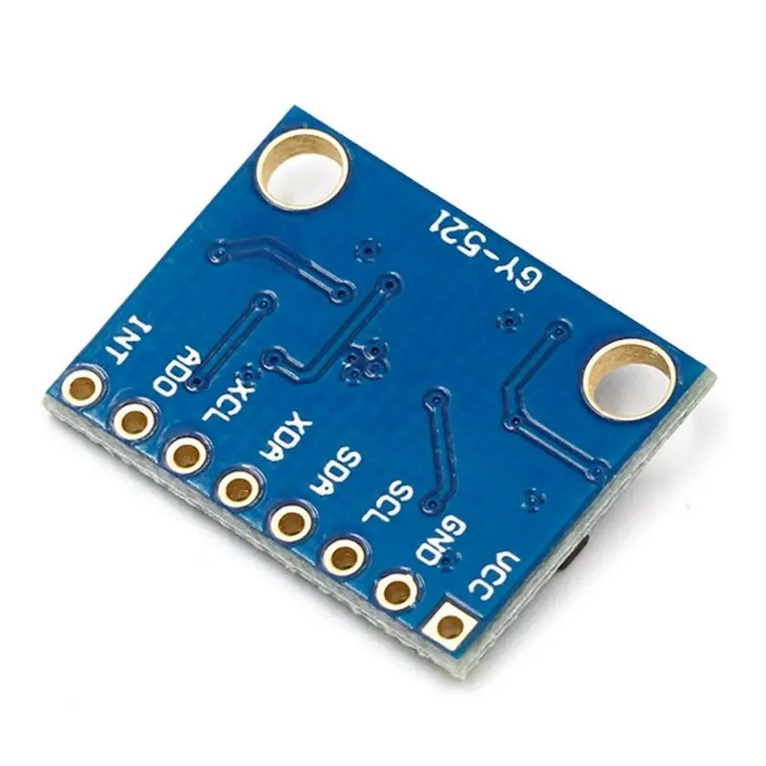
Połączenia podane w materiale dla Arduino UNO:
| Pin modułu | Połączenie | Uwagi |
|—|—|—|
| VCC | 5 V lub 3,3 V Arduino UNO | Wybór napięcia wymaga wcześniejszego sprawdzenia zgodności modułu i poziomów logicznych. |
| GND | GND Arduino UNO | Wspólna masa. |
| SCL | A5 Arduino UNO | Linia zegarowa I²C. |
| SDA | A4 Arduino UNO | Linia danych I²C. |
| AD0 | GND | Według materiału ustawia adres I²C 0x68; połączenie z VCC ustawia 0x69. |
| INT | D2 Arduino UNO | Połączenie opcjonalne, opisane dla przerwań. |
| XCL, XDA | Pozostawić niepodłączone | Materiał opisuje je jako linie dla zewnętrznego czujnika, zwykle nieużywane. |
Przed podłączeniem sprawdź zgodność napięć na liniach I²C. Sam opis zasilania 3,3–5 V nie potwierdza tolerancji wejść logicznych na 5 V.
Kompatybilność
- Arduino UNO (połączenia I²C opisane w materiale)
- Arduino
- Raspberry Pi
- ESP32
Zgodność elektryczną poziomów logicznych należy sprawdzić dla konkretnej płytki i sposobu podłączenia.
Informacje bezpieczeństwa
- Przed podłączeniem sprawdź wymagane napięcie zasilania oraz dopuszczalne poziomy logiczne modułu i urządzenia sterującego.
- Podłączaj moduł przy wyłączonym zasilaniu; przed uruchomieniem sprawdź polaryzację i połączenia.
- Używaj w suchym, czystym środowisku, z dala od przewodzących opiłków i cieczy.
- Zabezpiecz odsłonięte połączenia przed przypadkowym zwarciem.
- Moduł jest elementem elektronicznym, a nie gotowym urządzeniem zabezpieczającym ani pomiarowym do zastosowań krytycznych.
Ostrzeżenia
- Nie podawaj 5 V na linie SDA lub SCL bez potwierdzenia, że płytka ma odpowiednie konwertery poziomów i toleruje takie napięcie.
- Nie łącz zasilania 5 V bez sprawdzenia zgodności: materiał jednocześnie podaje zakres wejściowy modułu 3,3–5 V i poziom logiczny układu 1,8 V.
- Nie przekraczaj zakresów pomiarowych akcelerometru i żyroskopu; odczyty poza zakresem mogą być obcinane lub niewiarygodne.
- Nie traktuj deklarowanej odporności układu na przeciążenie do 10 000 g jako zakresu pomiarowego ani gwarancji odporności całego modułu.
- Nie podłączaj pinów XCL, XDA ani INT do nieznanych sygnałów lub napięć.
Przeznaczenie produktu
- Do nauki elektroniki i programowania oraz do hobbystycznych projektów niskonapięciowych.
- Do pomiaru przyspieszenia i prędkości kątowej w prototypach i eksperymentach.
- Do współpracy z mikrokontrolerami przez I²C, po potwierdzeniu zgodności napięć.
Zastosowania wykluczone
- Nie używać jako jedynego elementu systemu bezpieczeństwa ani w urządzeniach, których awaria może zagrażać życiu lub zdrowiu.
- Nie stosować jako certyfikowanego czujnika nawigacyjnego, medycznego ani przemysłowego bez odrębnej walidacji całego rozwiązania.
- Nie podłączać bezpośrednio do instalacji sieciowej ani sygnałów wysokiego napięcia.
Zawartość zestawu
- Moduł GY-521 z układem MPU-6050
Dodatkowe elementy zestawu nie zostały określone w materiale.
Najczęstsze pytania
Jakie pomiary wykonuje moduł?
Mierzy przyspieszenie w trzech osiach i prędkość kątową w trzech osiach.
Jak komunikuje się z mikrokontrolerem?
Materiał opisuje komunikację I²C. Podaje maksymalną częstotliwość 400 kHz.
Jaki adres I²C ma moduł?
Według materiału AD0 połączone z GND ustawia adres 0x68, a połączone z VCC — 0x69.
Czy można zasilić moduł napięciem 5 V?
Opis modułu deklaruje zakres 3,3–5 V, ale specyfikacja układu podaje inne napięcia dla VDD i poziom logiczny 1,8 V. Przed podłączeniem 5 V należy zweryfikować budowę konkretnej płytki i zgodność linii I²C.
Czy dołączono przewody lub przewód USB?
Materiał nie podaje dodatkowych elementów zestawu.
O produkcie
GY-521 z układem MPU-6050 łączy akcelerometr i żyroskop, dzięki czemu może dostarczać dane o ruchu i zmianach orientacji w sześciu osiach. Dane są dostępne przez I²C, co umożliwia wykorzystanie modułu w prototypach opartych na Arduino, Raspberry Pi lub ESP32. Przed integracją z układem sterującym należy sprawdzić napięcie zasilania oraz zgodność poziomów logicznych — informacje o napięciach podane dla modułu i samego układu wymagają rozróżnienia.
Dlaczego warto
- pomiar przyspieszenia i prędkości kątowej w trzech osiach
- interfejs I²C
- 16-bitowy przetwornik A/C
- wybierane zakresy pomiarowe akcelerometru i żyroskopu
- zgodność z popularnymi platformami wymienionymi w materiale
Opinie
Na razie nie ma opinii o produkcie.