Opis
Opis produktu
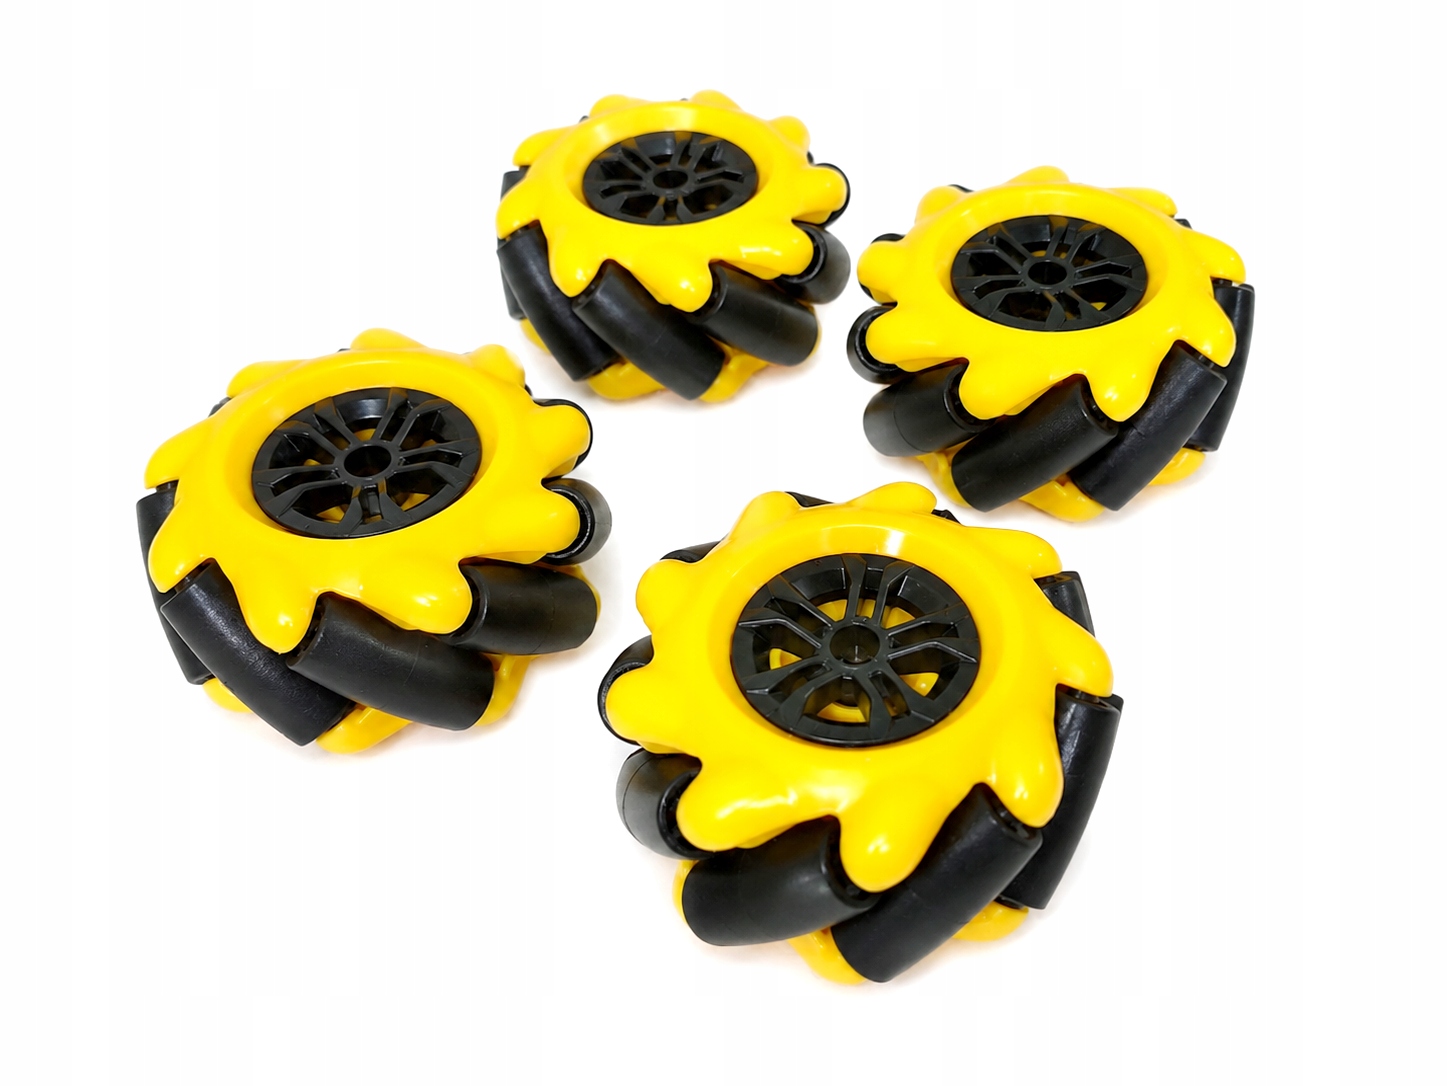
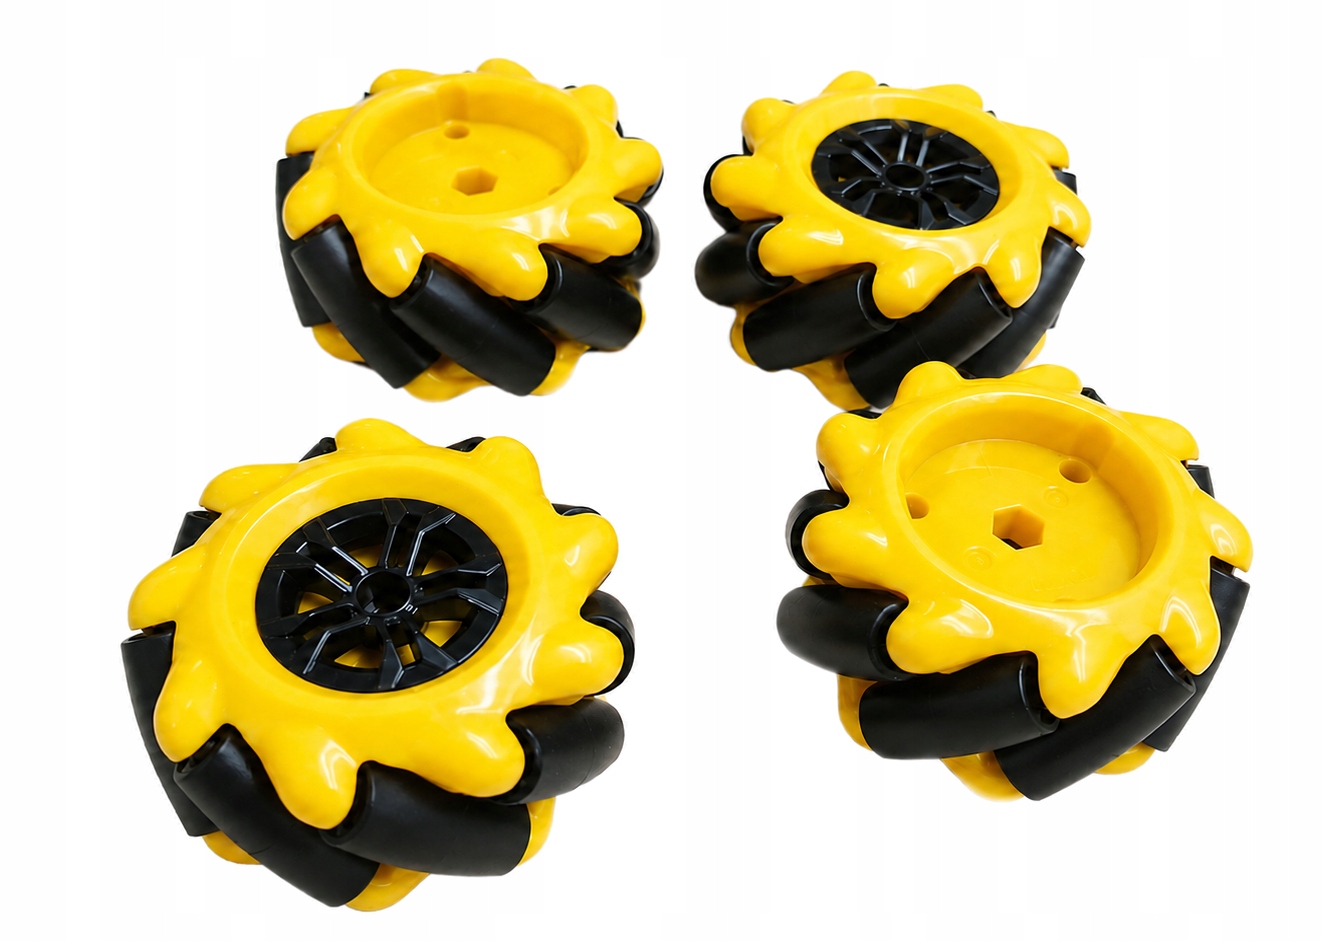
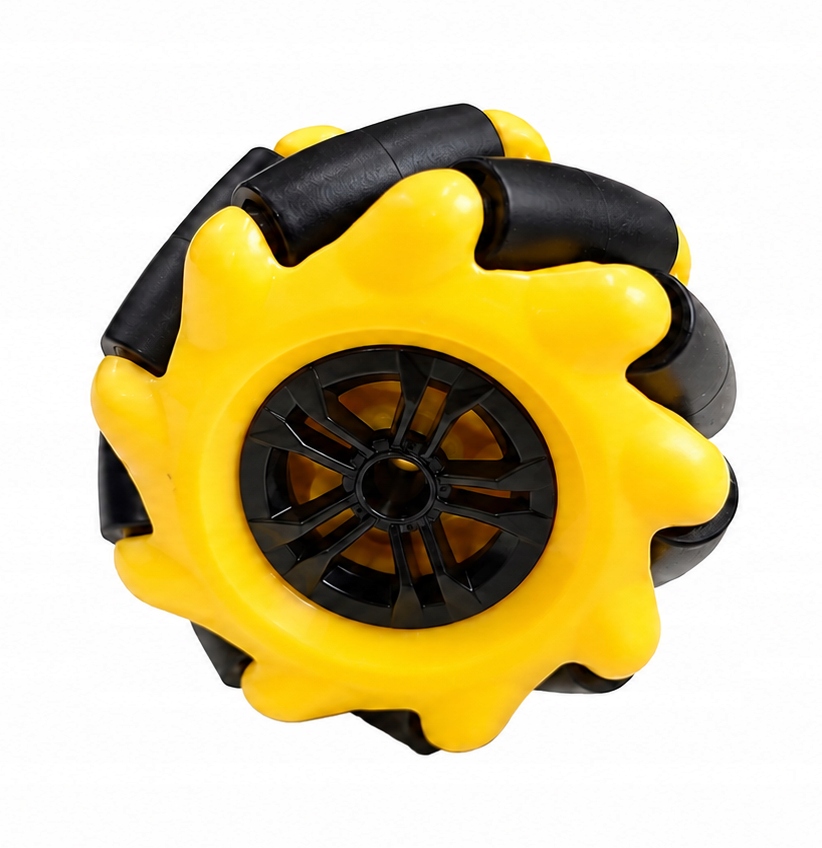
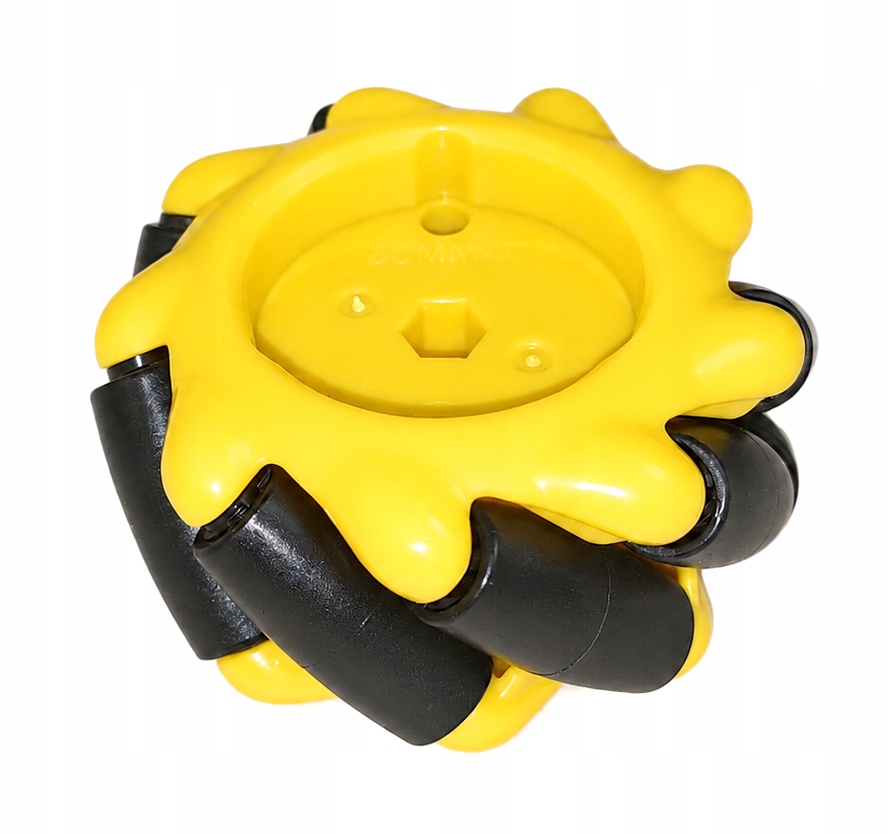
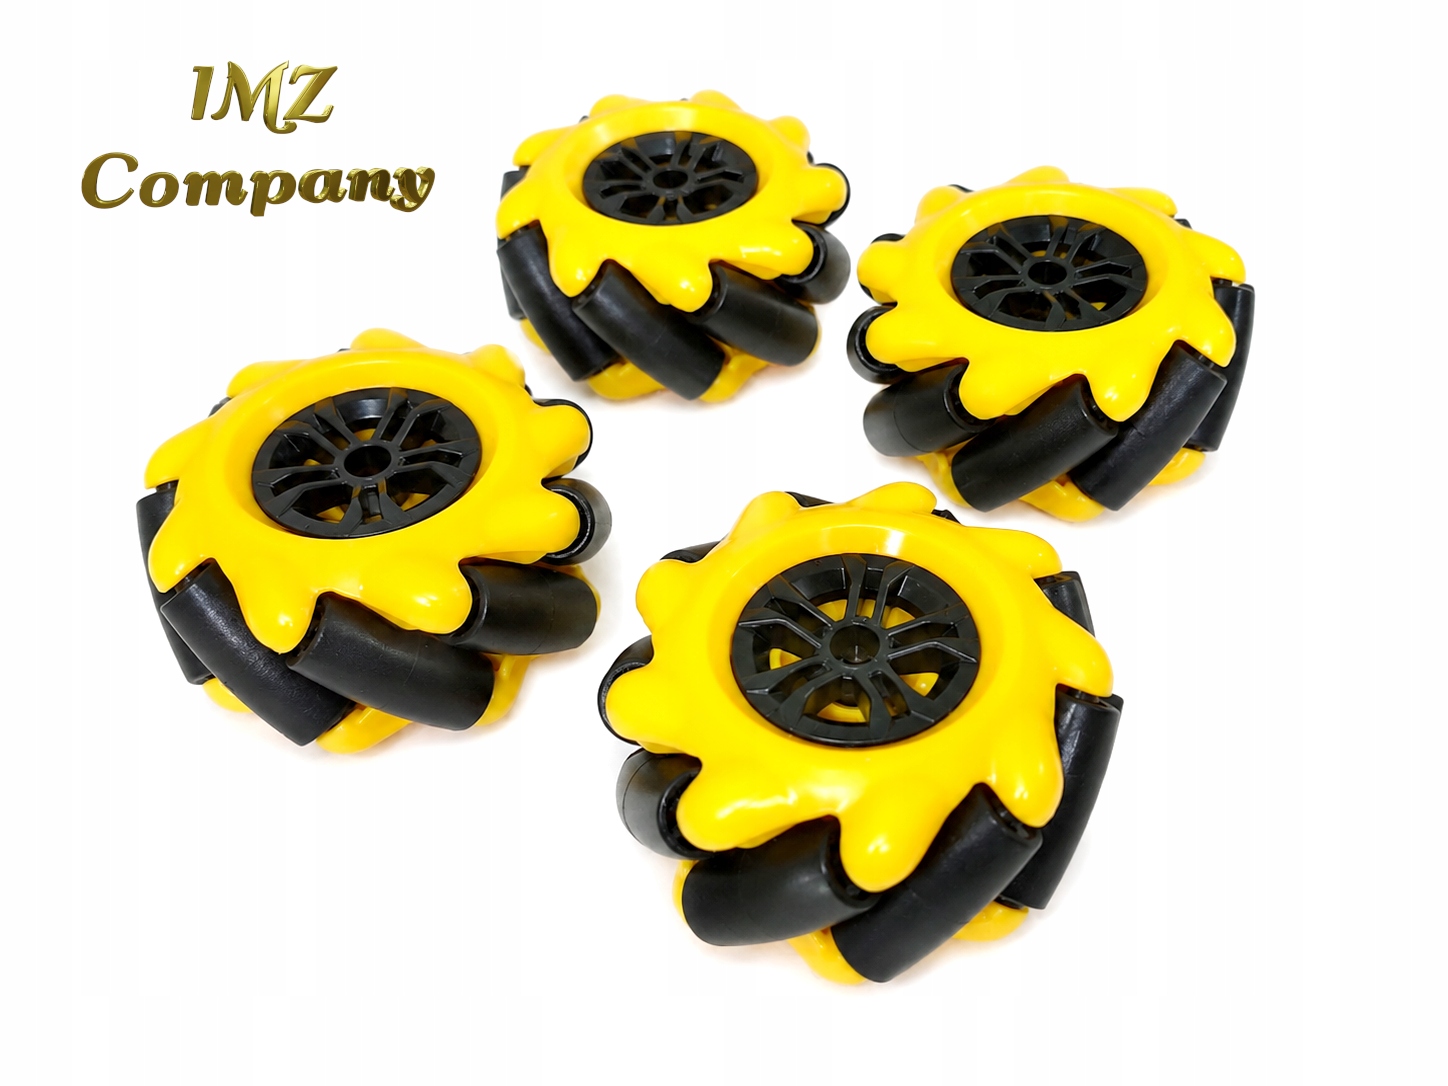
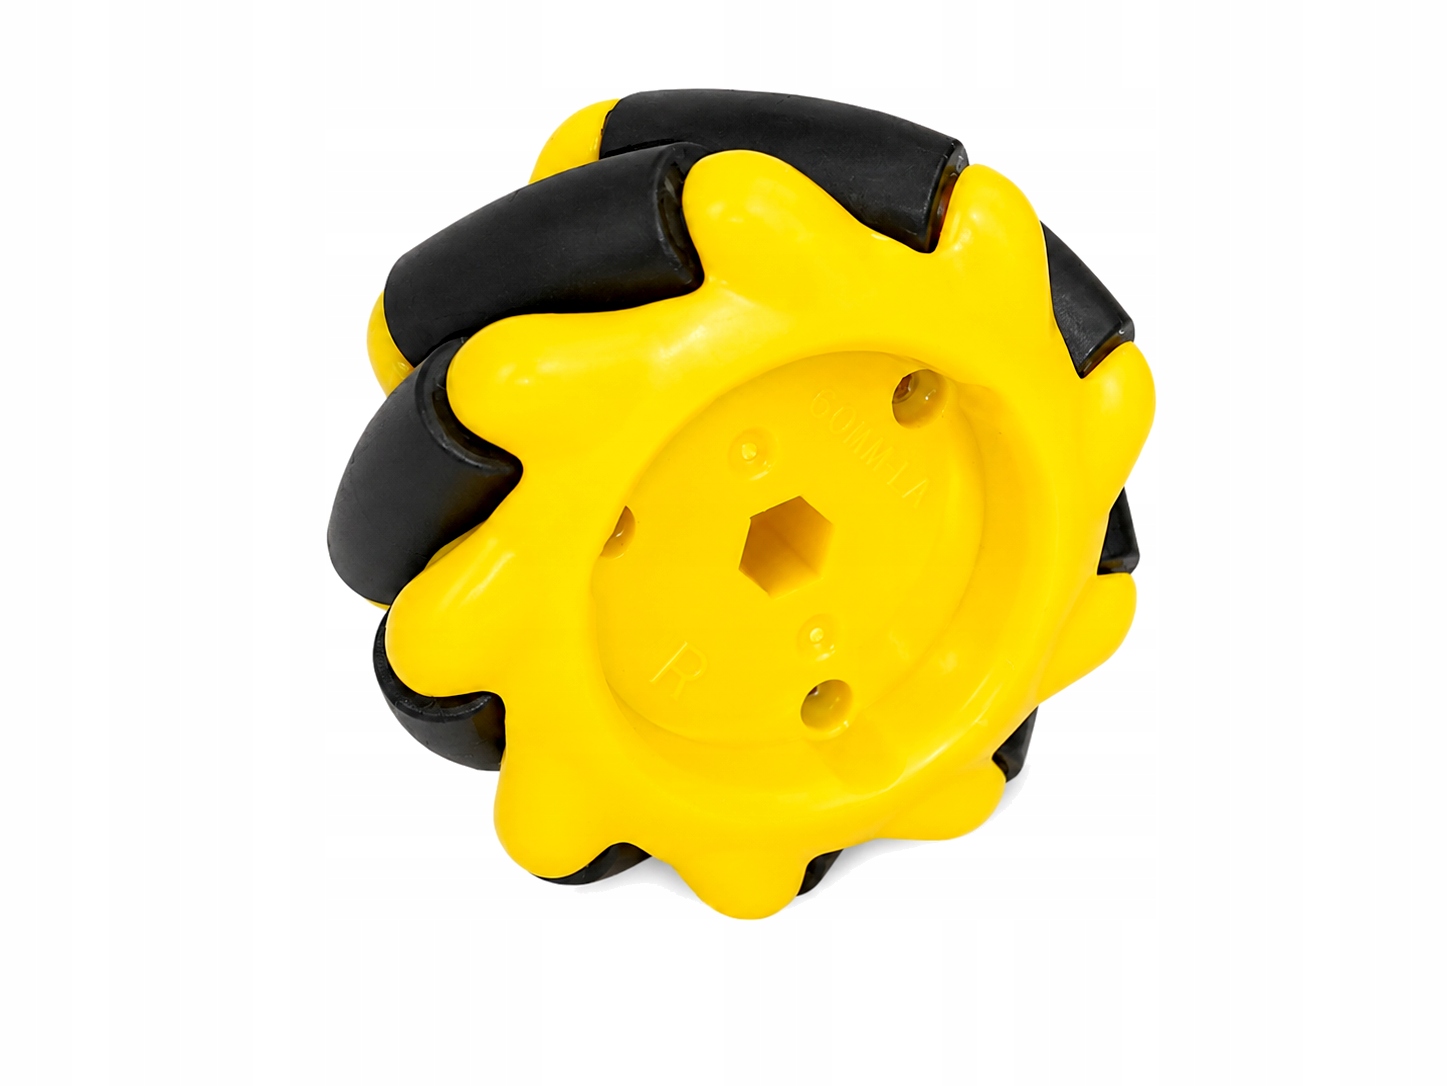
Zestaw kół mecanum IMZ przeznaczony jest do budowy robota mobilnego, który może poruszać się w wielu kierunkach bez klasycznego układu skrętnego. W przeciwieństwie do zwykłych kół, koła mecanum mają na obwodzie dodatkowe rolki ustawione skośnie. Dzięki temu obracające się koło nie generuje siły tylko do przodu lub do tyłu, ale również składową boczną.
W praktyce oznacza to, że robot wyposażony w cztery koła mecanum może jechać do przodu, do tyłu, w lewo, w prawo, po skosie oraz obracać się w miejscu. Kierunek ruchu zależy od tego, w którą stronę i z jaką prędkością obraca się każde z czterech kół. Do pełnego wykorzystania takiego napędu najlepiej zastosować cztery osobne silniki, po jednym na każde koło, oraz sterownik umożliwiający niezależną regulację kierunku i prędkości obrotowej.
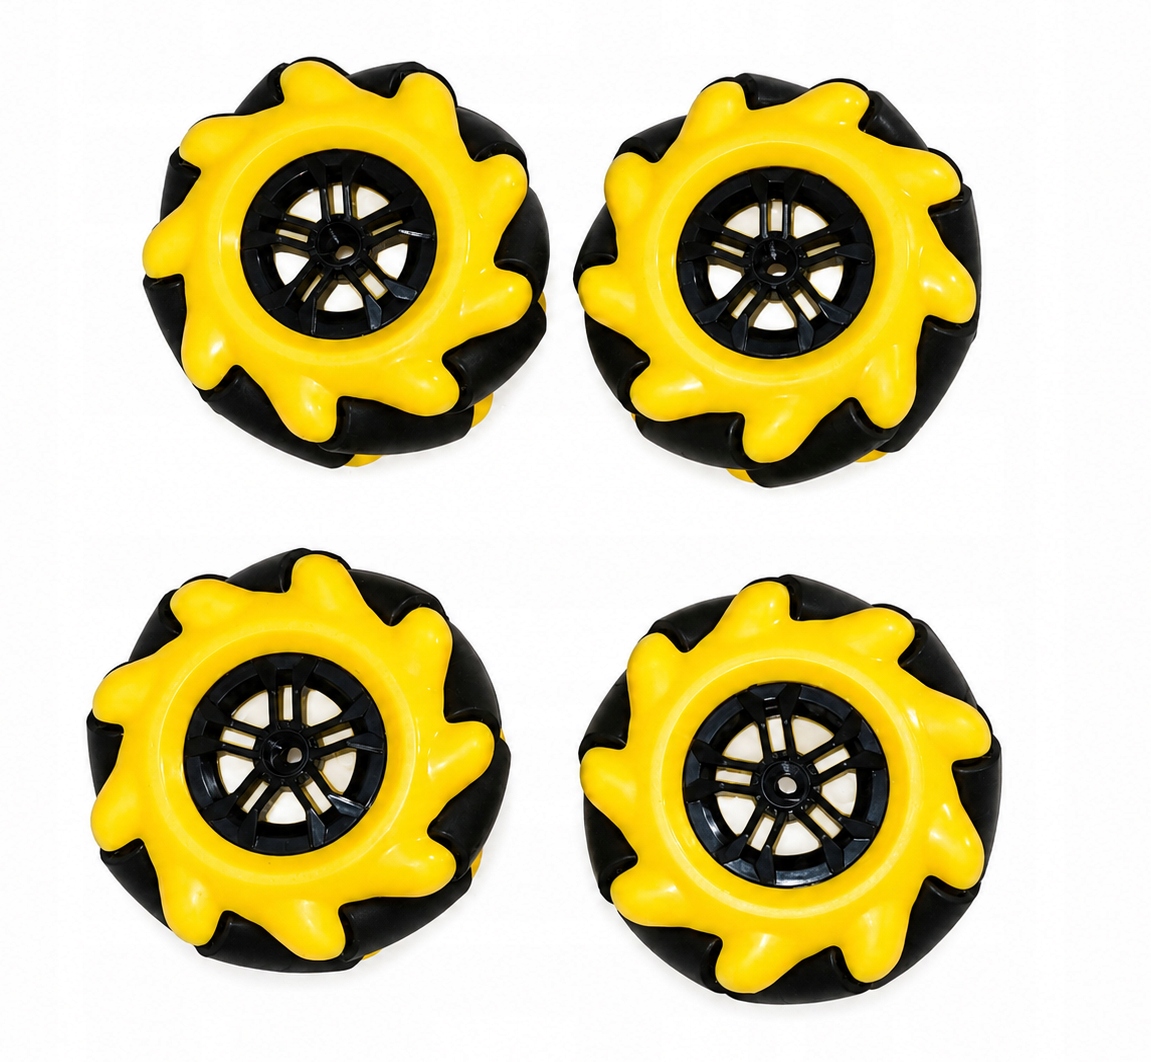
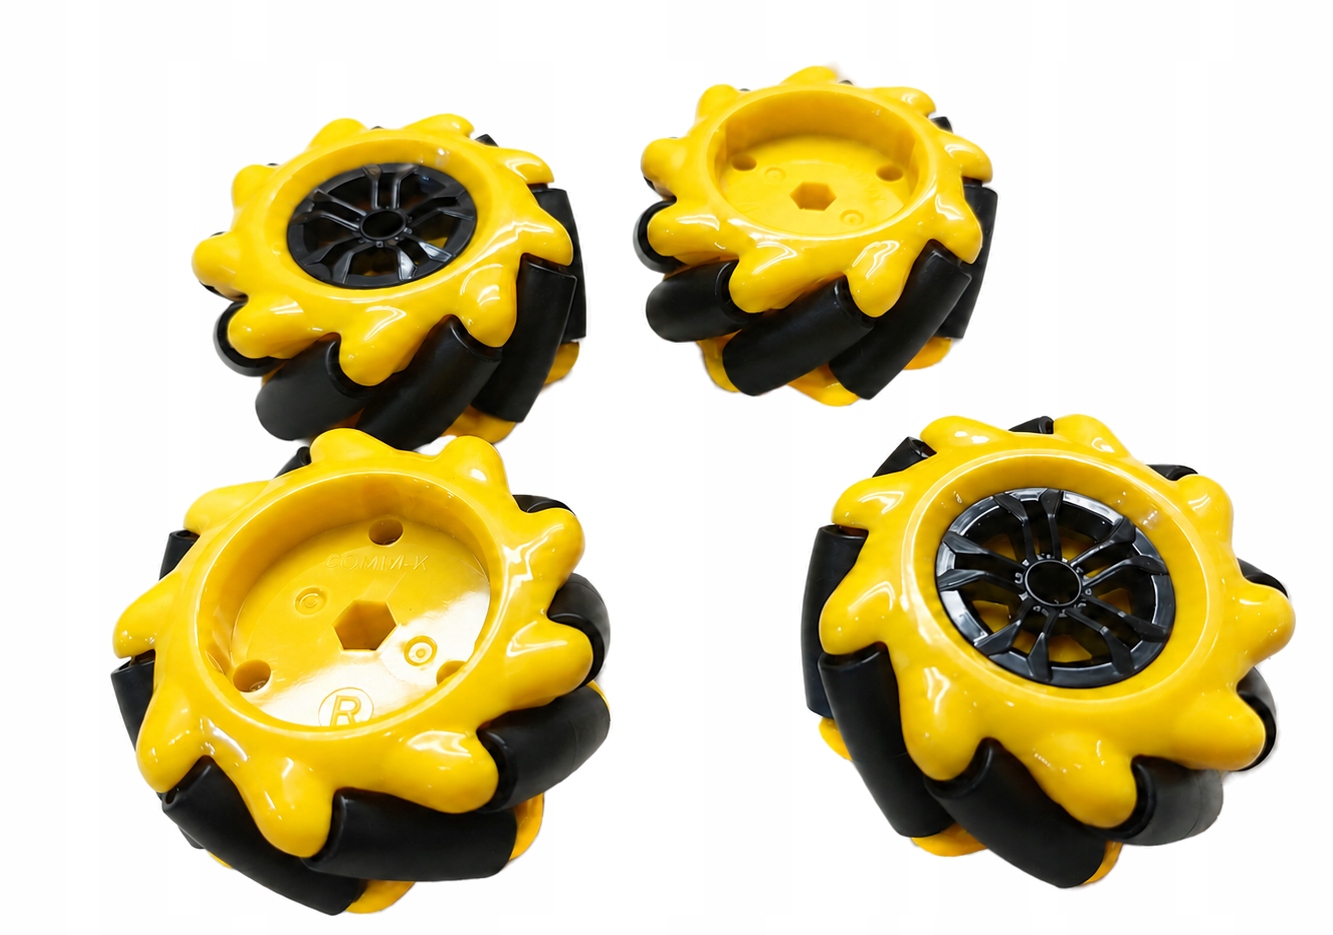
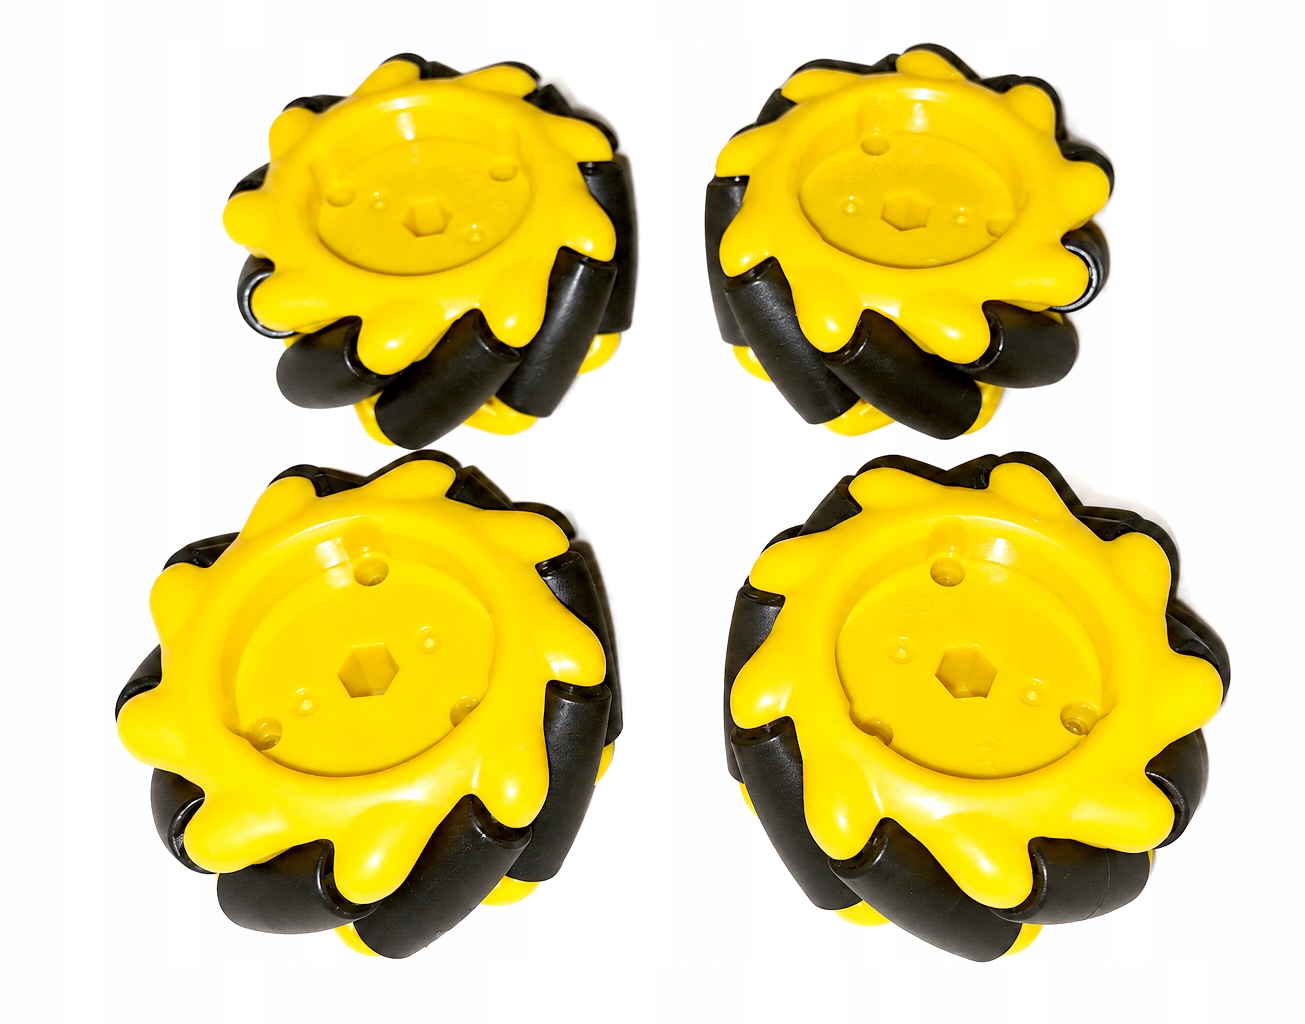
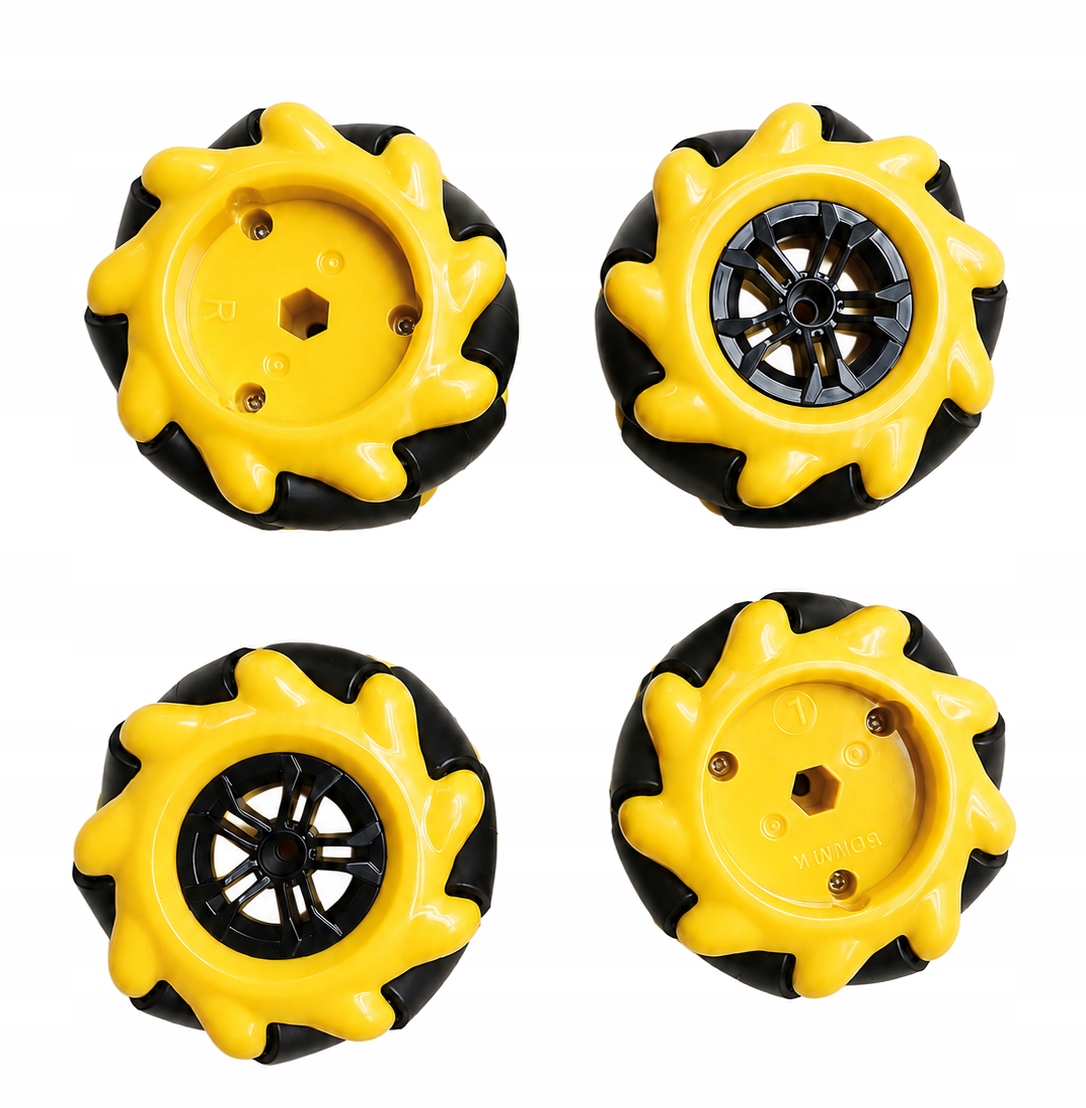
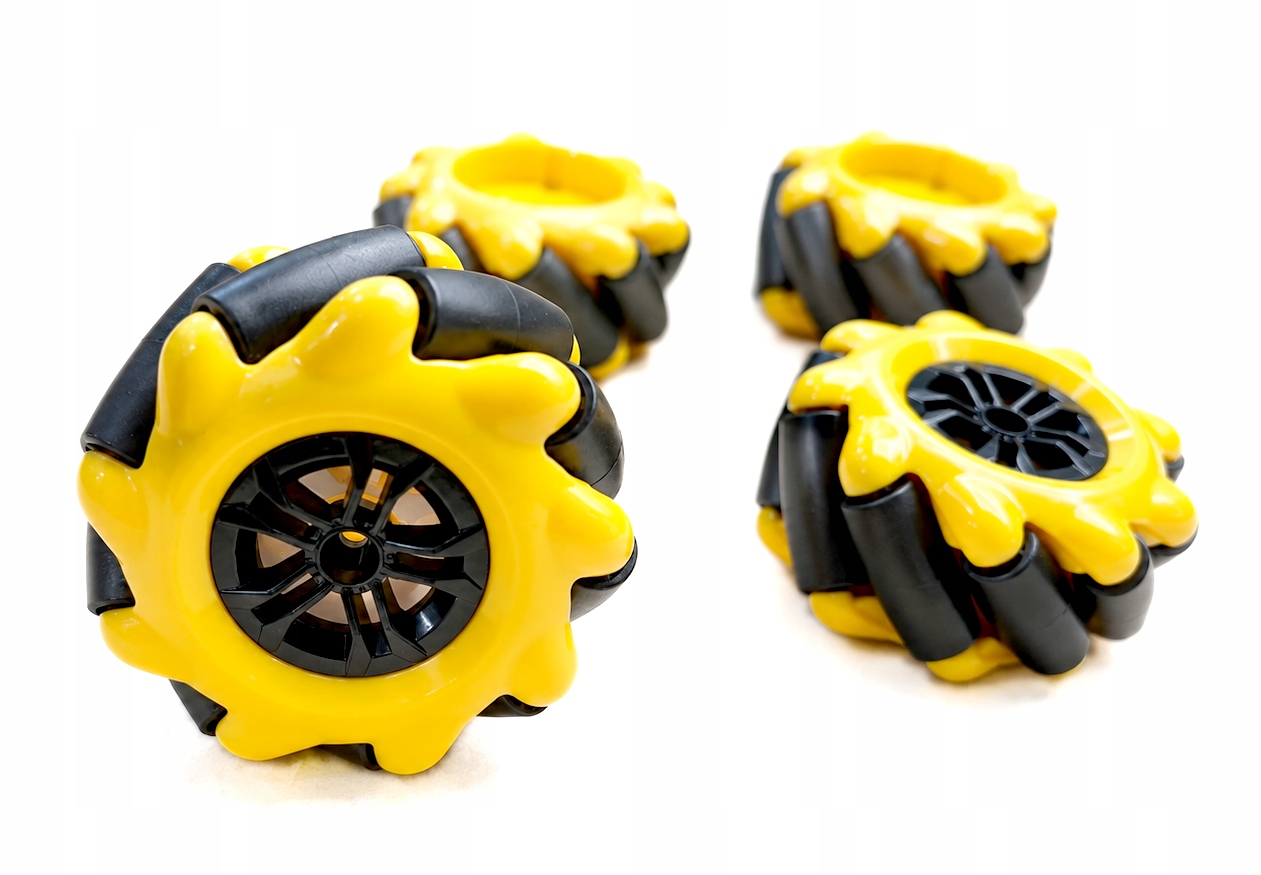
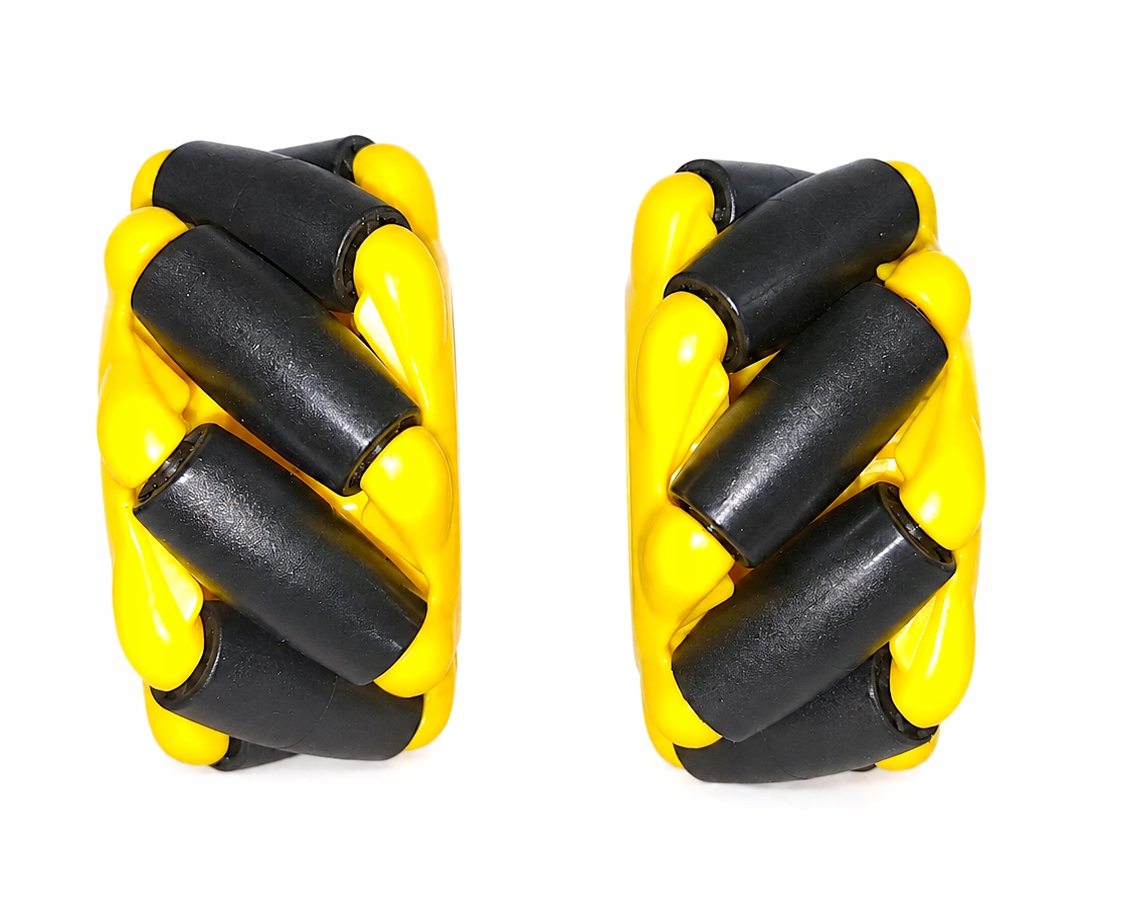
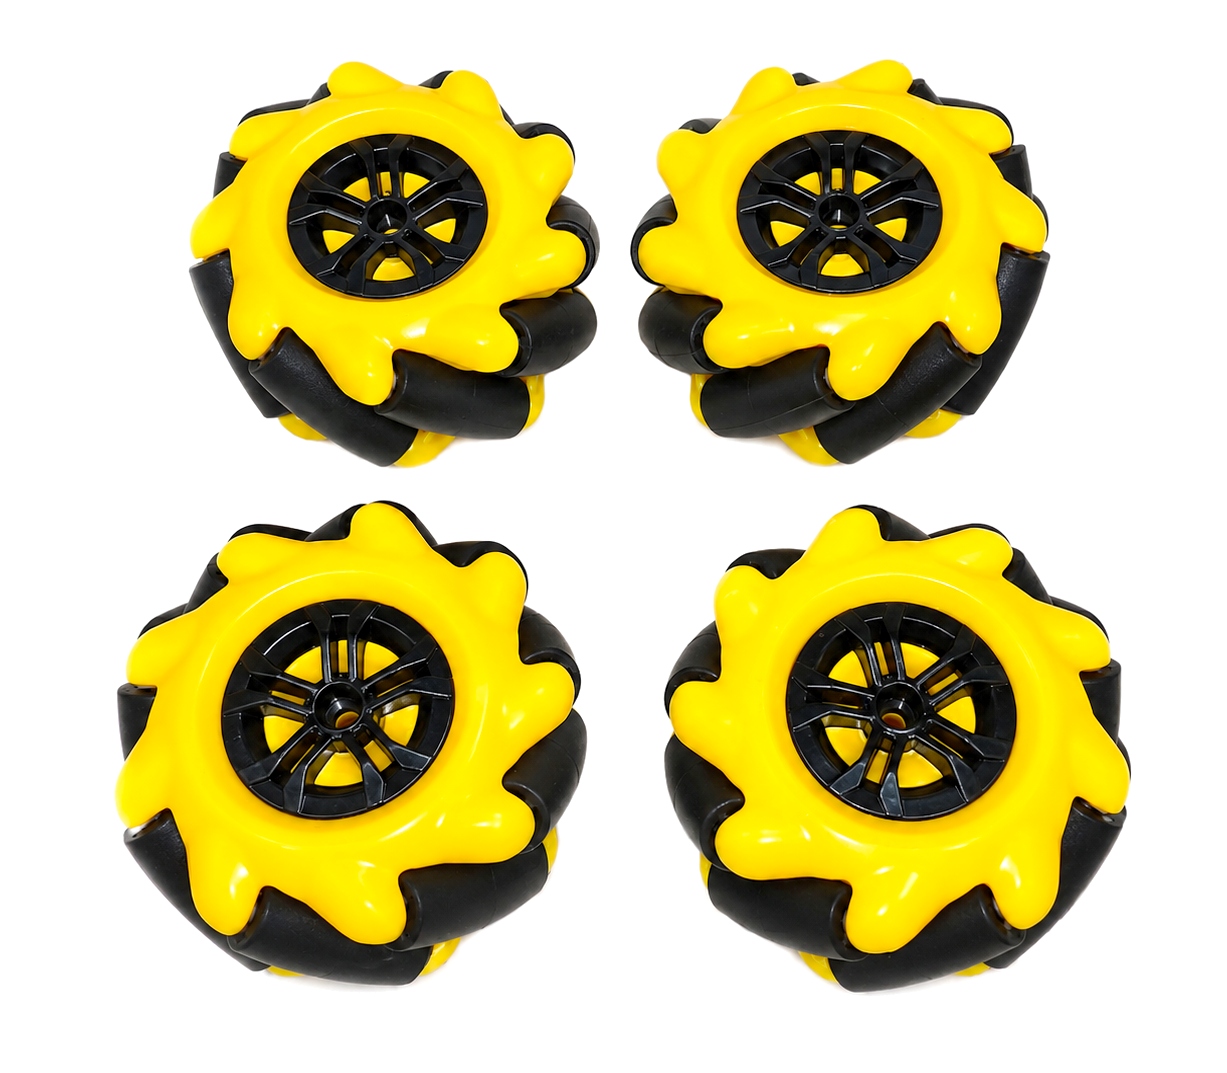
W zestawie znajdują się koła z rolkami skierowanymi w dwóch przeciwnych kierunkach. Jest to bardzo ważne i nie jest przypadkową różnicą między kołami. Dwa koła mają rolki pochylone w jedną stronę, a dwa pozostałe w drugą. Dopiero po prawidłowym rozmieszczeniu ich w podwoziu siły powstające podczas obrotu kół zaczynają działać zgodnie z zamierzonym ruchem robota.
Najprościej wyobrazić sobie to tak: podczas jazdy do przodu wszystkie koła obracają się w tym samym kierunku. Składowe boczne wynikające z pracy rolek wzajemnie się znoszą, więc robot jedzie prosto. Podczas jazdy w bok koła po przekątnych obracają się w przeciwnych kierunkach. Wtedy składowe wzdłużne się znoszą, a boczne sumują, dzięki czemu robot przesuwa się w lewo lub w prawo bez obracania całego podwozia.
Poprawny montaż kół ma kluczowe znaczenie. W typowym układzie, patrząc na robota z góry, rolki powinny tworzyć układ przypominający literę X. Jeżeli koła zostaną zamienione miejscami, robot może zachowywać się nieprawidłowo: jechać po skosie zamiast prosto, nie przesuwać się bokiem albo reagować odwrotnie niż zakłada program. Dlatego przed pierwszym uruchomieniem warto sprawdzić zarówno kierunek ułożenia rolek, jak i kierunki obrotów silników.
Koła mecanum dobrze sprawdzają się w projektach robotów edukacyjnych, platform testowych, pojazdów zdalnie sterowanych oraz konstrukcji opartych o Arduino, ESP32, Raspberry Pi Pico lub inne mikrokontrolery. Są szczególnie przydatne tam, gdzie ważna jest dobra manewrowość i możliwość precyzyjnego ustawienia robota bez wykonywania szerokiego skrętu.
Ten zestaw nie jest gotowym napędem ani kompletnym robotem. Do działania potrzebne są dodatkowo silniki, sterownik silników, zasilanie, konstrukcja mechaniczna oraz układ sterujący. Same koła są elementem mechanicznym i nie wymagają zasilania. Parametry elektryczne całego robota zależą od zastosowanych silników i elektroniki.
Koła mecanum najlepiej pracują na płaskiej, twardej i równej powierzchni. Na bardzo miękkim dywanie, piasku, nierównym podłożu lub powierzchni zanieczyszczonej rolki mogą obracać się z większym oporem, co pogorszy precyzję jazdy. Przed użyciem należy upewnić się, że rolki obracają się swobodnie, a koła są stabilnie zamocowane na osiach silników.
Cechy produktu
cechy
- zestaw 4 kół mecanum do robota mobilnego
- umożliwia ruch do przodu, do tyłu, w bok i po skosie
- pozwala na obrót robota w miejscu
- każde koło posiada skośnie ustawione rolki
- w zestawie koła z rolkami skierowanymi w przeciwnych kierunkach
- przeznaczone do budowy robotów edukacyjnych, mobilnych i prototypowych
- bardzo dobre do nauki sterowania napędem wielosilnikowym
- wymagają niezależnego sterowania każdym kołem
- do poprawnego działania potrzebne jest prawidłowe rozmieszczenie kół w podwoziu
- produkt mechaniczny — nie wymaga osobnego zasilania
Cechy szczegółowe
cechy_rozwiniete
-
Ruch wielokierunkowy
Koła mecanum pozwalają zbudować podwozie, które może poruszać się nie tylko do przodu i do tyłu, ale także w bok oraz po skosie. Dzięki temu robot może precyzyjnie ustawiać się w ograniczonej przestrzeni. -
Skośne rolki na obwodzie koła
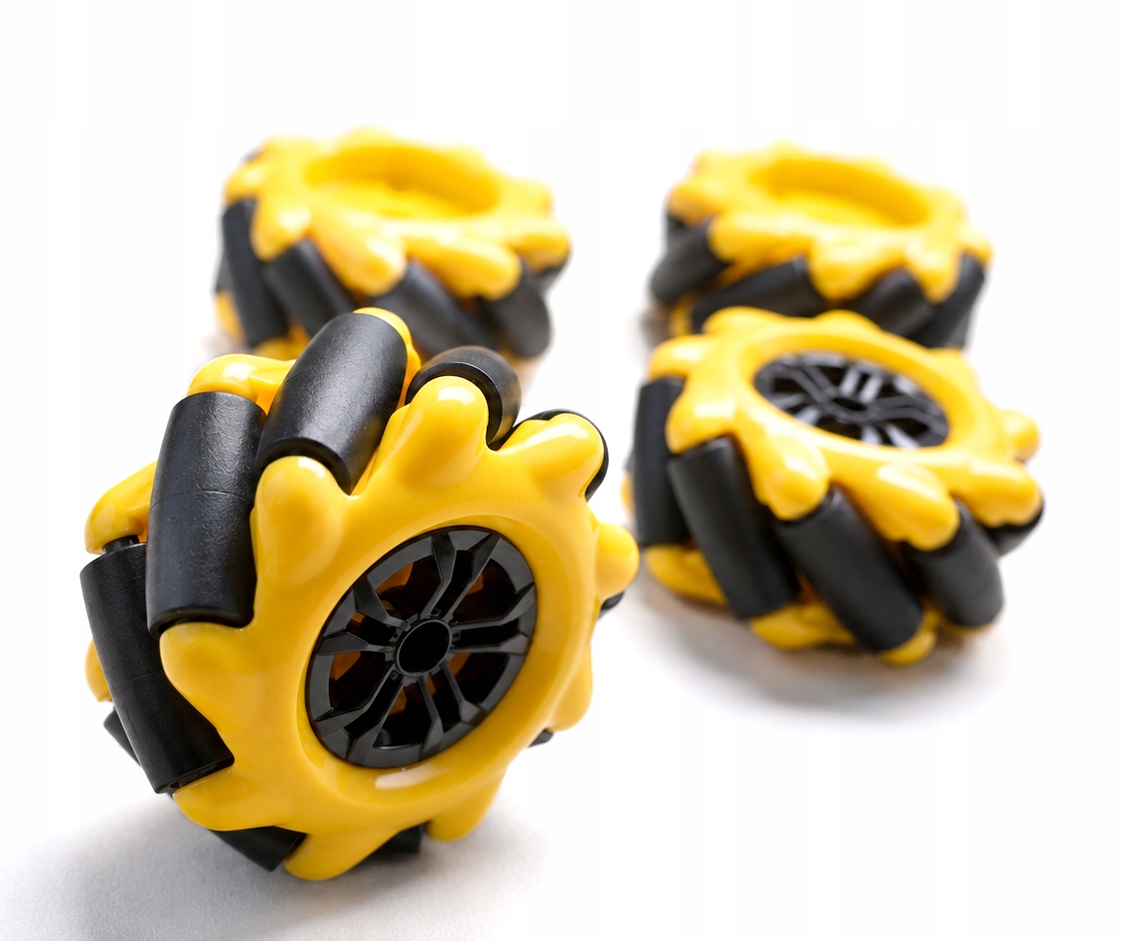
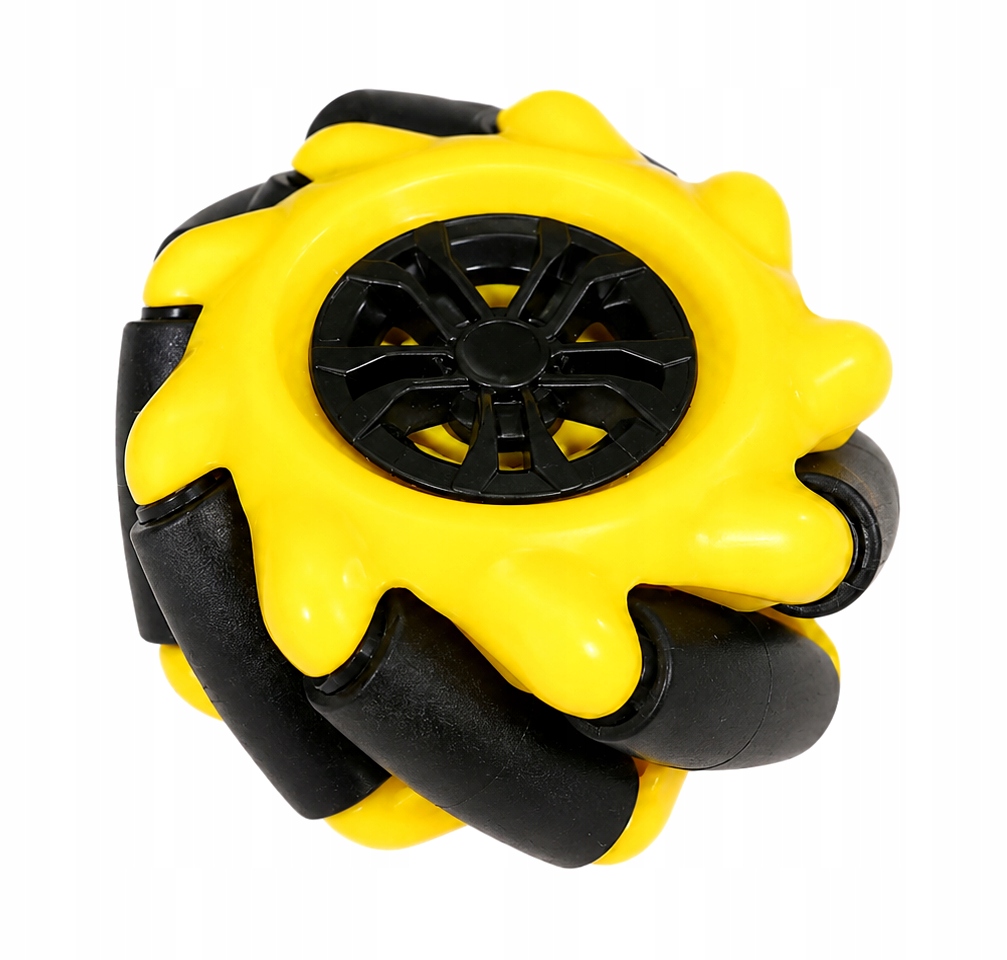
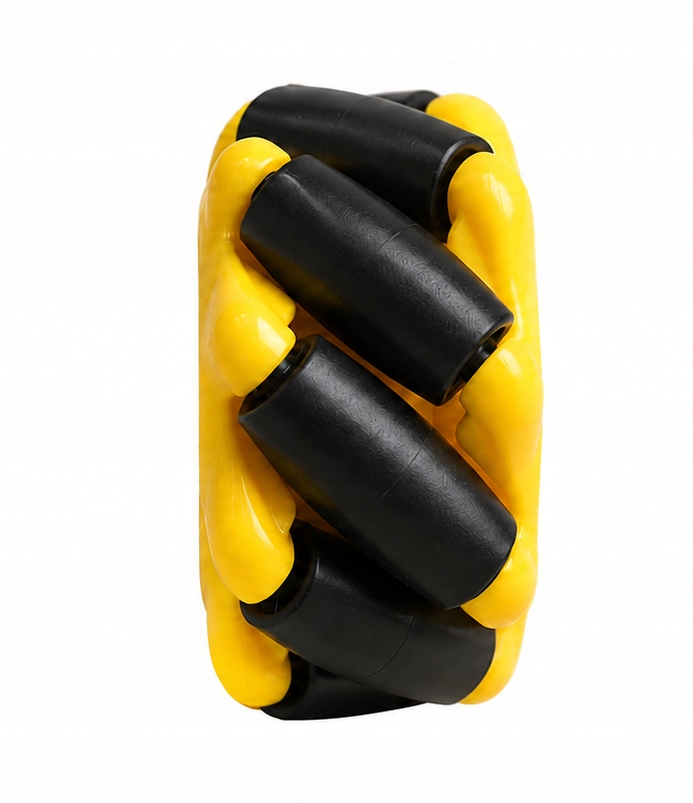
Zamiast zwykłego bieżnika koło mecanum ma wiele małych rolek rozmieszczonych wokół głównej piasty. Rolki są ustawione skośnie, najczęściej pod kątem około 45° względem osi koła. -
Dwa typy kół w jednym zestawie
W zestawie znajdują się koła z rolkami skierowanymi w jedną stronę oraz koła z rolkami skierowanymi w drugą stronę. Nie są to cztery identyczne koła — dwa z nich są „lewe”, a dwa „prawe”. -
Zasada działania oparta na rozkładzie sił
Gdy koło mecanum się obraca, nie pcha robota wyłącznie prosto do przodu. Przez skośne rolki siła napędowa dzieli się na dwie składowe: wzdłużną oraz poprzeczną. Odpowiednie połączenie kierunku obrotów czterech kół pozwala uzyskać różne kierunki jazdy. -
Jazda do przodu i do tyłu
Przy jeździe prosto wszystkie koła obracają się w tym samym kierunku. Składowe boczne pochodzące od rolek wzajemnie się znoszą, a robot jedzie do przodu lub do tyłu. -
Jazda w bok
Przy jeździe bocznej koła po jednej przekątnej obracają się w jedną stronę, a koła po drugiej przekątnej w przeciwną. Składowe wzdłużne wtedy się znoszą, a składowe boczne sumują, dzięki czemu robot przesuwa się w lewo lub w prawo. -
Jazda po skosie
Przy odpowiednim sterowaniu tylko część kół aktywnie napędza robota w wybranym kierunku, a pozostałe mogą obracać się tak, aby nie blokować ruchu. Dzięki temu robot może jechać po przekątnej. -
Obrót w miejscu
Aby robot obrócił się wokół własnej osi, koła po lewej i prawej stronie obracają się w przeciwnych kierunkach, podobnie jak w klasycznym napędzie różnicowym. -
Wymagane niezależne sterowanie silnikami
Najlepszy efekt uzyskuje się wtedy, gdy każde koło ma osobny silnik i niezależne sterowanie prędkością oraz kierunkiem obrotu. Do tego można wykorzystać np. sterownik silników DC, Arduino, ESP32, Raspberry Pi Pico lub inny mikrokontroler. -
Ważny prawidłowy montaż
Jeżeli koła zostaną założone w złych miejscach, robot może jechać po skosie zamiast prosto, nie będzie poprawnie jechał bokiem albo będzie zachowywał się odwrotnie niż zakłada program.
Zastosowanie
zastosowanie
- roboty mobilne DIY
- roboty edukacyjne
- platformy jeżdżące z Arduino, ESP32, Raspberry Pi Pico lub Raspberry Pi
- roboty do nauki sterowania silnikami
- roboty typu omni-directional
- małe platformy testowe do algorytmów jazdy
- projekty STEM i robotyka szkolna
- prototypy pojazdów poruszających się w ograniczonej przestrzeni
- roboty magazynowe w wersji edukacyjnej / demonstracyjnej
Specyfikacja techniczna
specyfikacja
- Produkt: zestaw kół mecanum
- Marka: IMZ
- Liczba kół w zestawie: 4 szt.
- Typ kół: mecanum / omni-directional
- Układ rolek: dwa kierunki rolek — koła lewe i prawe
- Liczba kół lewych: 2 szt. [DO WERYFIKACJI: nazewnictwo lewy/prawy względem dostawcy]
- Liczba kół prawych: 2 szt. [DO WERYFIKACJI: nazewnictwo lewy/prawy względem dostawcy]
- Średnica koła: [DO UZUPEŁNIENIA: średnica koła]
- Szerokość koła: [DO UZUPEŁNIENIA: szerokość koła]
- Średnica otworu montażowego / osi: [DO UZUPEŁNIENIA: średnica otworu]
- Typ mocowania: [DO UZUPEŁNIENIA: sposób mocowania do osi / silnika]
- Materiał piasty: [DO UZUPEŁNIENIA: materiał piasty]
- Materiał rolek: [DO UZUPEŁNIENIA: materiał rolek]
- Kolor: [DO UZUPEŁNIENIA: kolor]
- Masa jednego koła: [DO UZUPEŁNIENIA: masa]
- Zalecany typ napędu: 4 niezależnie sterowane silniki
- Zasilanie: nie dotyczy — produkt mechaniczny
- Kompatybilność: zależna od średnicy osi, mocowania i zastosowanego silnika
Zasilanie
zasilanie
Koła mecanum są elementem mechanicznym i nie wymagają osobnego zasilania. Zasilania wymagają silniki, sterowniki silników oraz elektronika sterująca robota.
Dobór napięcia zależy od zastosowanych silników i sterownika. Przykładowo w małych robotach edukacyjnych często stosuje się silniki DC 3–6 V, 6–12 V lub silniki z przekładnią, ale konkretne napięcie należy dobrać do napędu, a nie do samych kół.
Instrukcja
instrukcja
1. Sprawdź typy kół w zestawie
W zestawie znajdują się dwa rodzaje kół mecanum:
- koła z rolkami skierowanymi skośnie w jedną stronę,
- koła z rolkami skierowanymi skośnie w drugą stronę.
To bardzo ważne, ponieważ koła mecanum nie są czterema identycznymi kołami. Dwa koła powinny trafić na jedną przekątną robota, a dwa pozostałe na drugą przekątną.
2. Ustal przód robota
Przed montażem wybierz, która strona podwozia będzie przodem robota. Od tego zależy poprawne rozmieszczenie kół.
Dla ułatwienia połóż wszystkie koła na stole i popatrz na robota od góry.
3. Ułóż koła w prawidłowym układzie
Najczęściej stosowany układ to taki, w którym patrząc z góry rolki tworzą kształt litery X:
Widok z góry:

PRZÓD ROBOTA

   /         /
 [LF]      [RF]

  /         /
 [LR]      [RR]

TYŁ ROBOTA
Opis:
- LF — lewe przednie koło
- RF — prawe przednie koło
- LR — lewe tylne koło
- RR — prawe tylne koło
Jeżeli robot nie jedzie poprawnie, najczęstszą przyczyną jest zamiana miejscami kół lewych i prawych.
4. Zamontuj koła na osiach silników
Koła należy zamontować stabilnie na osiach silników lub adapterach. Mocowanie musi być pewne, bez dużego luzu, ponieważ luzy powodują utratę precyzji jazdy.
Nie dokręcaj elementów z nadmierną siłą, aby nie uszkodzić piasty, otworu montażowego lub rolek.
5. Podłącz każdy silnik osobno
Do pełnego wykorzystania kół mecanum zaleca się zastosowanie czterech osobnych silników:
- silnik lewego przedniego koła
- silnik prawego przedniego koła
- silnik lewego tylnego koła
- silnik prawego tylnego koła
Każdy silnik powinien mieć możliwość zmiany kierunku obrotów oraz regulacji prędkości, np. przez PWM.
6. Wykonaj pierwszy test jazdy
Po zamontowaniu kół wykonaj testy w tej kolejności:
- Jazda do przodu.
- Jazda do tyłu.
- Obrót w miejscu w lewo.
- Obrót w miejscu w prawo.
- Jazda bokiem w lewo.
- Jazda bokiem w prawo.
- Jazda po skosie.
Jeżeli robot zamiast jechać prosto skręca lub przesuwa się po skosie, sprawdź:
- czy wszystkie koła są w prawidłowych miejscach
- czy kierunki obrotów silników są poprawnie ustawione w programie
- czy silniki są podłączone do właściwych kanałów sterownika
- czy wszystkie koła dotykają podłoża
- czy rolki obracają się swobodnie
7. Przykładowa logika ruchu
Oznaczenia:
- LF — lewe przednie koło
- RF — prawe przednie koło
- LR — lewe tylne koło
- RR — prawe tylne koło
+— obrót do przodu-— obrót do tyłu0— koło zatrzymane
| Ruch robota | LF | RF | LR | RR |
|—|—:|—:|—:|—:|
| Do przodu | + | + | + | + |
| Do tyłu | – | – | – | – |
| W prawo | + | – | – | + |
| W lewo | – | + | + | – |
| Obrót w prawo | + | – | + | – |
| Obrót w lewo | – | + | – | + |
| Skos przód-prawo | + | 0 | 0 | + |
| Skos przód-lewo | 0 | + | + | 0 |
| Skos tył-prawo | 0 | – | – | 0 |
| Skos tył-lewo | – | 0 | 0 | – |
Uwaga: kierunki mogą wymagać odwrócenia w programie, zależnie od sposobu zamontowania silników, przewodów oraz orientacji robota.
Podłączenie
podlaczenie
Koła mecanum nie podłącza się elektrycznie. Koła montuje się mechanicznie na osiach silników lub na odpowiednich adapterach.
Przykładowe podłączenie elektroniki robota:
Akumulator / zasilanie
        |
        v
Sterownik silników DC
        |
        +---- silnik LF ---- koło mecanum LF
        +---- silnik RF ---- koło mecanum RF
        +---- silnik LR ---- koło mecanum LR
        +---- silnik RR ---- koło mecanum RR

Mikrokontroler
Arduino / ESP32 / Raspberry Pi Pico
        |
        v
sygnały sterujące do sterownika silników
Do sterowania należy dobrać sterownik silników odpowiedni do napięcia i prądu zastosowanych silników. Same koła nie określają napięcia pracy — zależy ono od silników.
Kompatybilność
kompatybilnosc
- silniki DC z przekładnią, jeżeli pasuje średnica osi i mocowanie
- małe platformy robotyczne 4WD
- podwozia robotów edukacyjnych
- sterowniki silników DC z regulacją kierunku i prędkości
- Arduino
- ESP32
- ESP8266
- Raspberry Pi Pico
- Raspberry Pi z dodatkowym sterownikiem silników
- projekty Bluetooth / Wi-Fi / radiowe
- platformy do nauki sterowania ruchem wielokierunkowym
Uwaga: kompatybilność mechaniczna zależy od średnicy osi, typu mocowania i wymiarów koła. Przed zakupem należy porównać wymiary koła z silnikiem lub podwoziem.
Informacje bezpieczeństwa
bezpieczenstwo_gpsr
- Produkt jest elementem mechanicznym przeznaczonym do projektów elektronicznych, robotycznych i edukacyjnych.
- Produkt nie jest samodzielnym gotowym urządzeniem użytkowym.
- Produkt powinien być montowany przez osoby posiadające podstawową wiedzę z zakresu mechaniki, elektroniki i robotyki.
- Podczas pracy robota należy uważać na obracające się koła i rolki.
- Nie wkładać palców, przewodów ani luźnych elementów w obracające się koła.
- Nie używać produktu w pobliżu małych dzieci bez nadzoru osoby dorosłej.
- Produkt zawiera małe elementy i nie jest zabawką dla dzieci poniżej 3 lat.
- Przed uruchomieniem robota należy sprawdzić, czy koła są poprawnie zamocowane.
- Nie używać uszkodzonych kół, pękniętych rolek ani elementów z widocznym luzem konstrukcyjnym.
- Robot z kołami mecanum może poruszać się w bok, dlatego podczas testów należy zostawić odpowiednio dużo wolnego miejsca.
- Podczas pierwszego uruchomienia zaleca się testować robota z małą prędkością.
- Produkt należy stosować wyłącznie zgodnie z jego przeznaczeniem.
- Produkt wymaga dobrania odpowiednich silników, sterowników i zasilania przez użytkownika.
- Nie przekraczać obciążeń mechanicznych wynikających z konstrukcji koła i zastosowanego mocowania.
- Produkt należy przechowywać w suchym miejscu, z dala od wilgoci i wysokiej temperatury.
Ostrzeżenia
ostrzezenia
- Nie montuj wszystkich kół w tym samym kierunku rolek — robot nie będzie działał poprawnie.
- Nie zamieniaj przypadkowo kół lewych i prawych bez sprawdzenia układu.
- Nie uruchamiaj robota z dużą prędkością przed wykonaniem testów kierunków jazdy.
- Nie trzymaj palców przy rolkach podczas pracy silników.
- Nie blokuj rolek — muszą obracać się swobodnie.
- Nie używaj kół na powierzchni, która może klinować rolki, np. na bardzo miękkim dywanie, piasku lub nierównym podłożu.
- Nie stosuj produktu w urządzeniach odpowiedzialnych za bezpieczeństwo ludzi.
- Nie używaj produktu w robotach przewożących ludzi.
- Nie stosuj produktu w instalacjach przemysłowych bez własnej oceny ryzyka i testów.
- Nie przeciążaj kół ponad możliwości użytych silników, osi i mocowań.
- Nie dokręcaj śrub z nadmierną siłą, jeśli mocowanie znajduje się w tworzywie.
- Nie dopuszczaj do kontaktu z wodą, błotem i zanieczyszczeniami mogącymi zablokować rolki.
Przeznaczenie produktu
odpowiedzialnosc_przeznaczenie
- Produkt przeznaczony jest do budowy małych robotów mobilnych.
- Produkt przeznaczony jest do projektów edukacyjnych, hobbystycznych i prototypowych.
- Produkt może być używany w robotach sterowanych mikrokontrolerem.
- Produkt może być używany do nauki sterowania silnikami i algorytmów jazdy.
- Produkt może być używany w projektach STEM, Arduino, ESP32 i Raspberry Pi.
- Produkt jest przeznaczony do pracy na płaskim, stabilnym i suchym podłożu.
- Produkt jest przeznaczony dla użytkowników, którzy potrafią dobrać odpowiedni silnik, sterownik i sposób mocowania.
Zastosowania wykluczone
odpowiedzialnosc_wylaczenia
- Produkt nie jest przeznaczony do przewożenia ludzi.
- Produkt nie jest przeznaczony do zastosowań medycznych.
- Produkt nie jest przeznaczony do systemów bezpieczeństwa życia lub zdrowia.
- Produkt nie jest przeznaczony do pracy w ruchu drogowym.
- Produkt nie jest przeznaczony do pracy w trudnych warunkach przemysłowych bez dodatkowej oceny ryzyka.
- Produkt nie jest przeznaczony do pracy w wodzie, błocie, piasku ani środowisku silnie zapylonym.
- Produkt nie jest przeznaczony do pojazdów o dużej masie.
- Produkt nie jest przeznaczony do zastosowań, w których awaria koła może spowodować zagrożenie dla ludzi, zwierząt lub mienia.
- Produkt nie jest gotowym robotem ani kompletnym napędem — wymaga dodatkowych elementów mechanicznych i elektronicznych.
Zawartość zestawu
zawartosc_zestawu
- 2 × koło mecanum z rolkami skierowanymi w jedną stronę
- 2 × koło mecanum z rolkami skierowanymi w drugą stronę
- 4 x adapter
Produkty powiązane
powiazane_produkty
- silniki DC z przekładnią
- sterownik silników DC TB6612FNG
- sterownik silników DC L298N
- sterownik silników DC BTS7960
- Arduino UNO R3
- Arduino Nano / płytka kompatybilna
- ESP32 DevKit
- Raspberry Pi Pico
- przewody połączeniowe
- koszyk na akumulatory
- przetwornica step-down
- płytka stykowa
- moduł Bluetooth HC-05 / HC-06
- moduł Wi-Fi ESP8266 / ESP32
- podwozie robota 4WD
- śruby, dystanse i elementy montażowe
Najczęstsze pytania
Czy to są zwykłe koła?
Nie. Koła mecanum mają dodatkowe rolki ustawione skośnie na obwodzie koła. Dzięki temu robot może poruszać się nie tylko do przodu i do tyłu, ale także w bok oraz po skosie.
Dlaczego w zestawie są dwa różne typy kół?
Koła mecanum muszą mieć rolki skierowane w przeciwnych kierunkach. Dwa koła są jednego typu, a dwa drugiego typu. Dopiero po poprawnym ułożeniu w podwoziu składowe sił działają prawidłowo.
Czy mogę założyć koła w dowolnej kolejności?
Nie. Rozmieszczenie kół ma bardzo duże znaczenie. Jeżeli koła zostaną założone nieprawidłowo, robot może jechać po skosie, nie skręcać poprawnie albo nie poruszać się bokiem.
Jak sprawdzić, czy koła są dobrze założone?
Najprościej popatrzeć na robota z góry. W typowym układzie rolki powinny tworzyć kształt litery X. Następnie należy wykonać test jazdy do przodu, do tyłu, w bok i obrotu w miejscu.
Czy koła mecanum wymagają specjalnego silnika?
Nie wymagają specjalnego silnika, ale potrzebują odpowiedniego mechanicznego mocowania. Średnica osi silnika musi pasować do otworu lub adaptera koła.
Czy każde koło powinno mieć osobny silnik?
Tak, w typowym napędzie mecanum stosuje się cztery niezależnie sterowane silniki — po jednym dla każdego koła. Dzięki temu można kontrolować kierunek i prędkość każdego koła osobno.
Czy takim robotem można jechać bokiem?
Tak. To jedna z głównych zalet kół mecanum. Przy odpowiednim sterowaniu czterema kołami robot może przesuwać się w lewo lub w prawo bez obracania całego podwozia.
Czy robot pojedzie po dywanie?
Może działać na cienkim i równym dywanie, ale koła mecanum najlepiej sprawdzają się na płaskich, twardych i równych powierzchniach. Na miękkim, grubym dywanie rolki mogą mieć większy opór.
Czy koła nadają się dla początkujących?
Tak, ale wymagają więcej zrozumienia niż zwykłe koła. Są bardzo dobre do nauki robotyki, bo pozwalają zrozumieć sterowanie wielosilnikowe, kierunki obrotów i wektory ruchu.
Dlaczego robot jedzie inaczej niż w programie?
Najczęstsze przyczyny to zamienione koła lewe/prawe, odwrotnie podłączone silniki, źle przypisane kanały sterownika albo błędna logika kierunków w programie.
O produkcie
Koła mecanum to jeden z ciekawszych elementów stosowanych w robotyce mobilnej. Na pierwszy rzut oka wyglądają jak koła z dodatkowymi rolkami, ale ich działanie jest znacznie bardziej interesujące. Każda rolka jest ustawiona skośnie, dlatego podczas obrotu koła powstaje siła skierowana nie tylko do przodu, ale również na bok.
W zwykłym podwoziu robot skręca przez różnicę prędkości lewych i prawych kół. W podwoziu mecanum możliwości są większe — robot może przesuwać się bocznie, jechać po przekątnej i obracać się w miejscu. Dzięki temu łatwiej manewrować w ciasnych przestrzeniach, podjechać dokładnie do obiektu albo ustawić robota bez wykonywania dużego łuku skrętu.
Ważne jest jednak prawidłowe zrozumienie budowy zestawu. Koła mecanum występują w dwóch wersjach, różniących się kierunkiem ułożenia rolek. To nie jest błąd produkcyjny — tak właśnie musi być. Dwa koła powinny mieć rolki skierowane w jedną stronę, a dwa w drugą. Po zamontowaniu ich w odpowiednich miejscach siły z poszczególnych kół zaczynają się sumować albo znosić w zależności od kierunku obrotów silników.
Ten zestaw dobrze sprawdzi się w projektach, w których zwykłe podwozie 2WD lub 4WD jest zbyt ograniczone. To dobry wybór do nauki robotyki, eksperymentów z Arduino lub ESP32 oraz budowy robota, który ma poruszać się bardziej precyzyjnie niż klasyczny pojazd na zwykłych kołach.
Dlaczego warto
- komplet 4 kół potrzebnych do budowy podwozia mecanum
- w zestawie dwa kierunki rolek — koła do poprawnego układu 4WD
- umożliwiają jazdę w bok bez skręcania całego robota
- dobre do nauki robotyki i sterowania wielosilnikowego
- pozwalają zbudować efektowną platformę edukacyjną
- świetne do projektów Arduino, ESP32 i Raspberry Pi
- dają większe możliwości manewrowania niż zwykłe koła
- nadają się do robotów jeżdżących w ograniczonej przestrzeni
- pomagają zrozumieć praktyczne działanie wektorów siły
- dobre do projektów STEM i pokazów edukacyjnych
Opinie
Na razie nie ma opinii o produkcie.